Robotics Engineer / Student

馬場 拓海 Takumi Bamba

  • UNIV立命館大学 ロボティクス学科 3回生
  • NOWRi-one SSL班 開発リーダー

回路・基板から firmware、autonomous software まで、ロボットを一人で作りきるエンジニア。

  • 🥇MAGP 第4回大会 OPENクラス 優勝 & ベストラップ賞2026.11
  • 🥇MAGP 第3回大会 OPENクラス 優勝2026.05
  • 🥇RoboCup Junior Soccer Open 世界大会 優勝2024
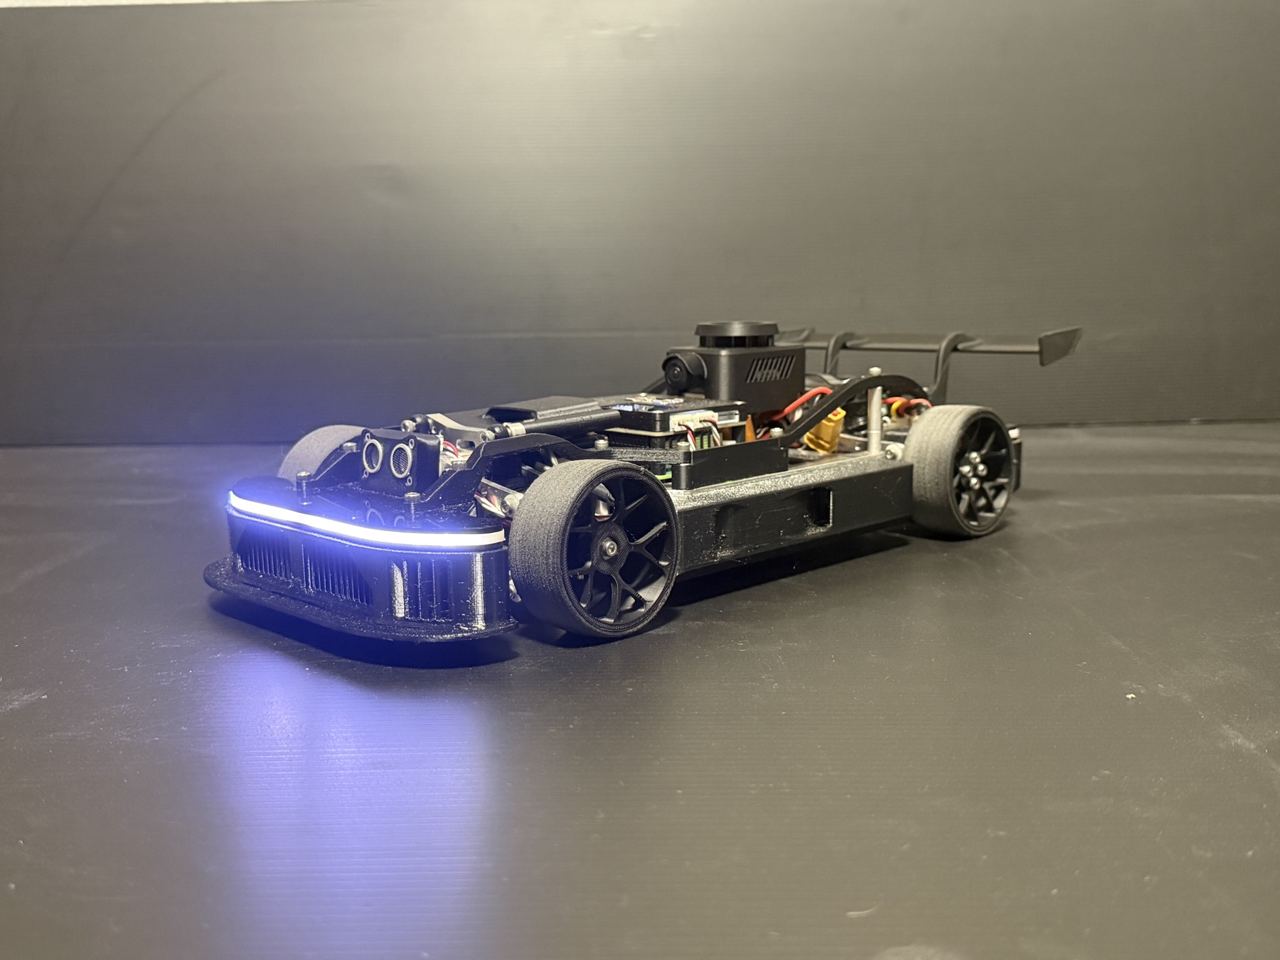
自律走行ミニカー SURGE Mark.2
Latest Work
SURGE Mark.2
詳しく ↓

ハードからソフトまで、一貫して自作する

中学からロボット競技を始め、回路設計・基板製作・CAD・組み込みファームウェア・上位ソフトウェアまでを一人で設計・実装してきました。

現在は立命館大学 ロボティクス学科 3回生(BKC)。情報理工学部のプロジェクト団体Ri-oneで、RoboCup SSL(Small Size League)のロボットを開発するSSL班の開発リーダーを務めています。

個人では自律走行ミニカーSURGEシリーズを開発。Mark.1 でMAGP 第3回大会 OPENクラス優勝、Mark.2 でMAGP 第4回大会 OPENクラス優勝 & ベストラップ賞、自動運転ミニカーバトル 予選5位通過を果たしました。また2026年6月には、Ri-one としてRoboCup 2026 仁川大会(SSL DivA)に出場しました。

「動くものを最後まで自分の手で作りきる」ことを大切にし、KiCadでの回路設計からSTM32ベアメタル、Pythonの上位システムまで横断的に開発します。将来は自動車産業でのR&D・組み込み系エンジニアを志望しています。

University
立命館大学 ロボティクス学科 3回生
Now
Ri-one SSL班 開発リーダー情報理工学部プロジェクト団体 / RoboCup SSL
Focus
Hardware × Embedded × Autonomy
Goal
自動車R&D / 組み込みエンジニア

そのほかの制作物

🥇 MAGP 第3回 OPEN 優勝 SURGE Mark.1 自律走行ロボットカー

SURGE Mark.1

Autonomous Robot Car

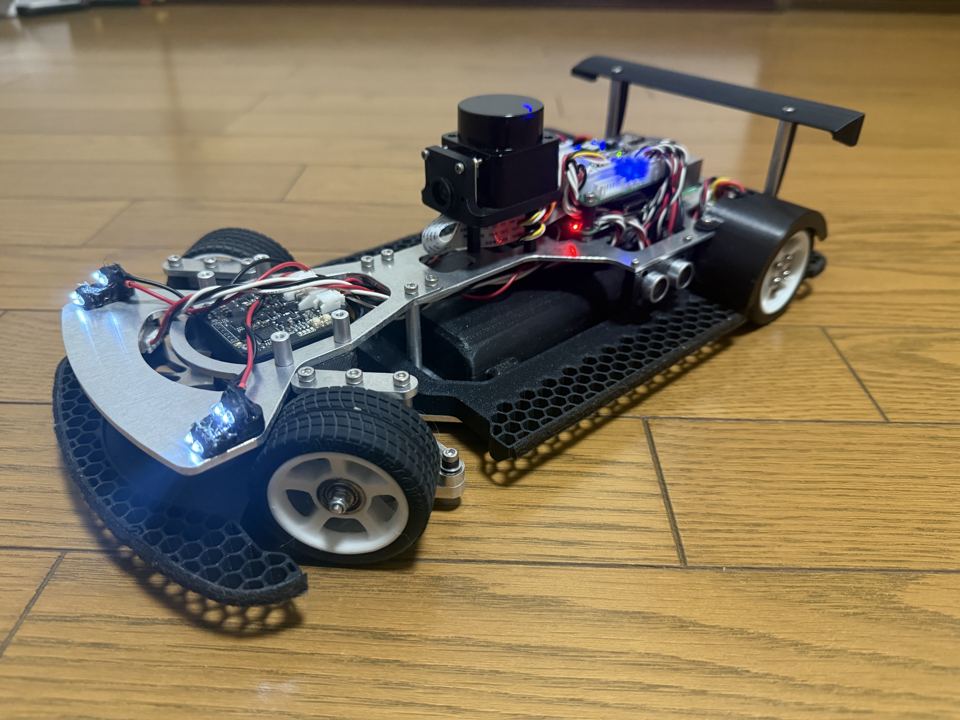
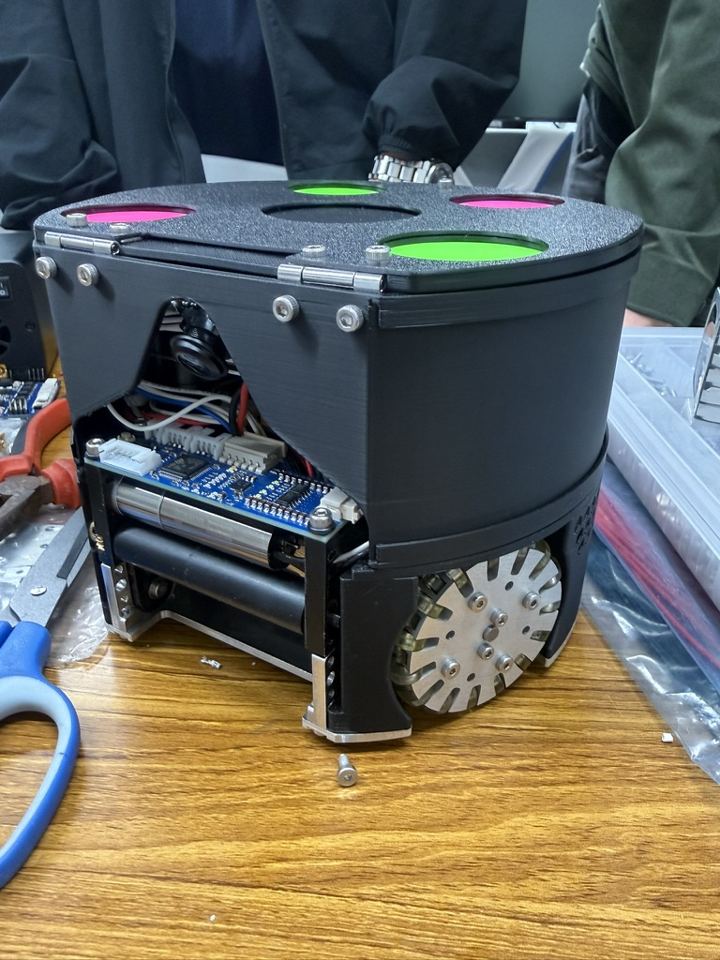
自作自律走行ロボットカー。回路設計(KiCad)・車体CAD(Autodesk Fusion)・組み込みファームウェア(STM32ベアメタル)・上位システム(Raspberry Pi + FastAPI + WebSocket)をすべて一人で設計・実装。ブラウザから操作できるコックピットUIも自作。2026年5月、MAGP 第3回大会 OPENクラスで優勝。
STM32Raspberry PiKiCad FastAPILiDARPython C/C++Autodesk Fusion
🥇 2024 世界大会 優勝 RoboCup Junior Soccer ロボット

RoboCup Junior Soccer ロボット

Soccer Robots (2018–)

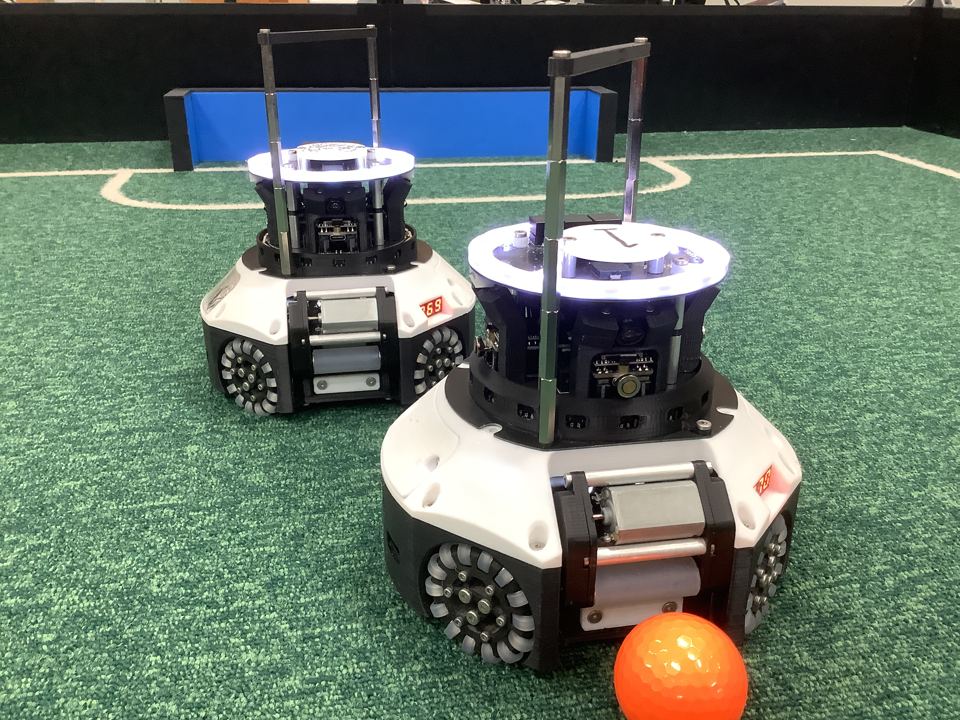
中学から大学まで継続的に開発。3輪オムニ・メカナムホイール構成の自律サッカーロボットを複数世代にわたって設計・製作。2024年度 世界大会優勝。

STM323D PrintKiCad C/C++Omni Wheel
⚽ SSL班 開発リーダー Ri-one SSL ロボット

Ri-one SSL ロボット

RoboCup Small Size League

情報理工学部のプロジェクト団体 Ri-one で、RoboCup Small Size League(SSL)の競技ロボットを開発。ハードウェアチームのプロジェクトマネージャー(PM)として基板・機体の設計開発、開発の進行管理、団体内ワークショップの運営を担当したのち、現在はSSL班の開発リーダーを務める。

RoboCup SSLRi-oneHardware Design Project ManagementTeam Lead
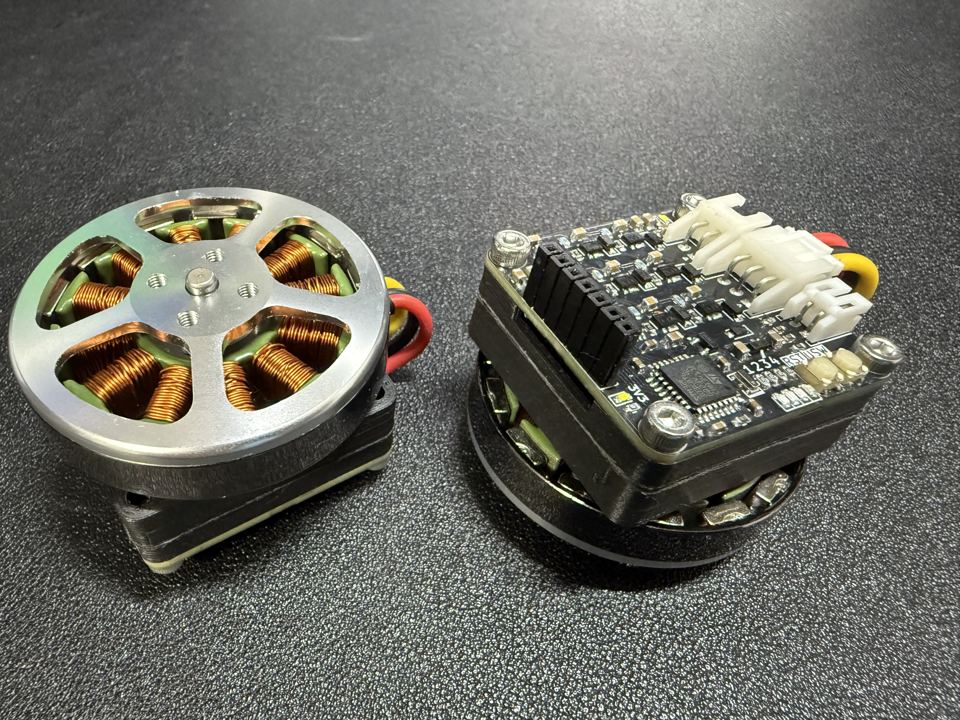
自作BLDCホイールモジュール

自作BLDCホイールモジュール

In-house BLDC Wheel Module

AS5600磁気角度センサーを用いた正弦波駆動のBLDC ESCを自作。モーターとESCを一体化したコンパクトなホイールモジュールとして設計。

BLDCAS5600KiCad C/C++Motor Control
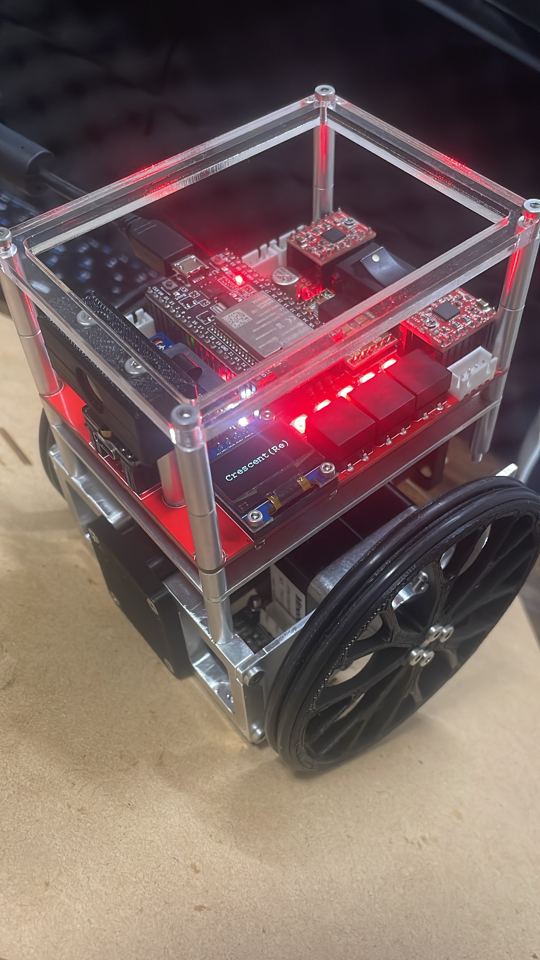
二輪倒立振子ロボット

倒立振子ロボット

Two-Wheel Inverted Pendulum

ESP32とステッピングモータで姿勢を保つ二輪倒立振子ロボット。IMUで車体の傾きを検出し、リアルタイムにバランス制御。制御基板(crescent)も自作。

ESP32Stepper MotorIMU 倒立制御KiCadC/C++
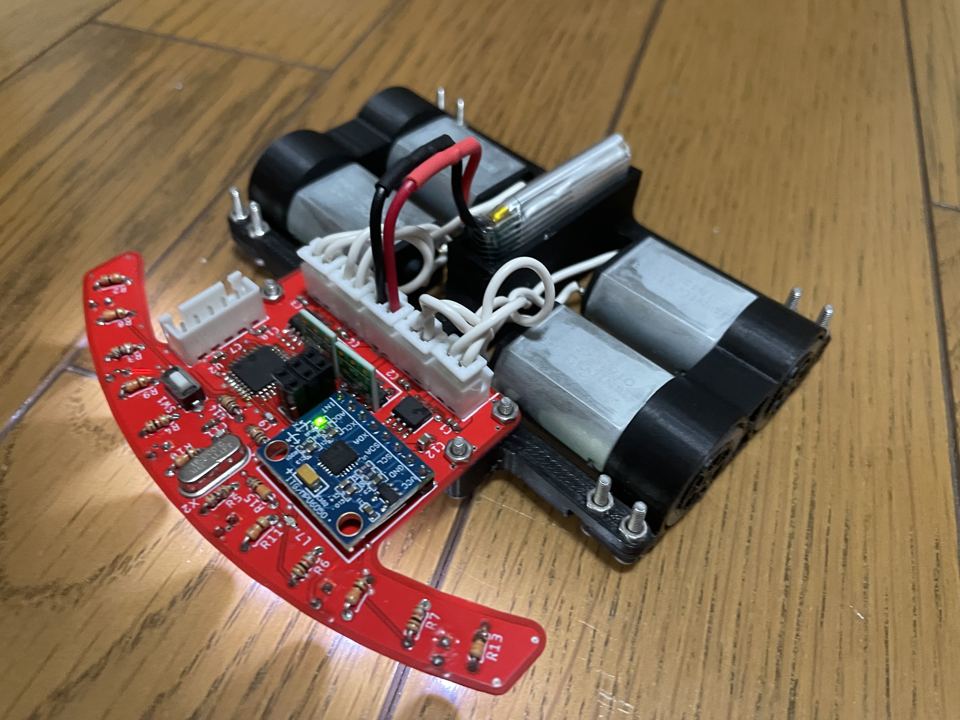
ライントレースロボット

ライントレースロボット

Line Tracer

自作のセンサ基板(フォトリフレクタアレイ+ジャイロ)でラインを高速追従するライントレースロボット。回路設計から走行制御まで一貫して製作。

Line Following自作PCBSensor Array KiCadC/C++
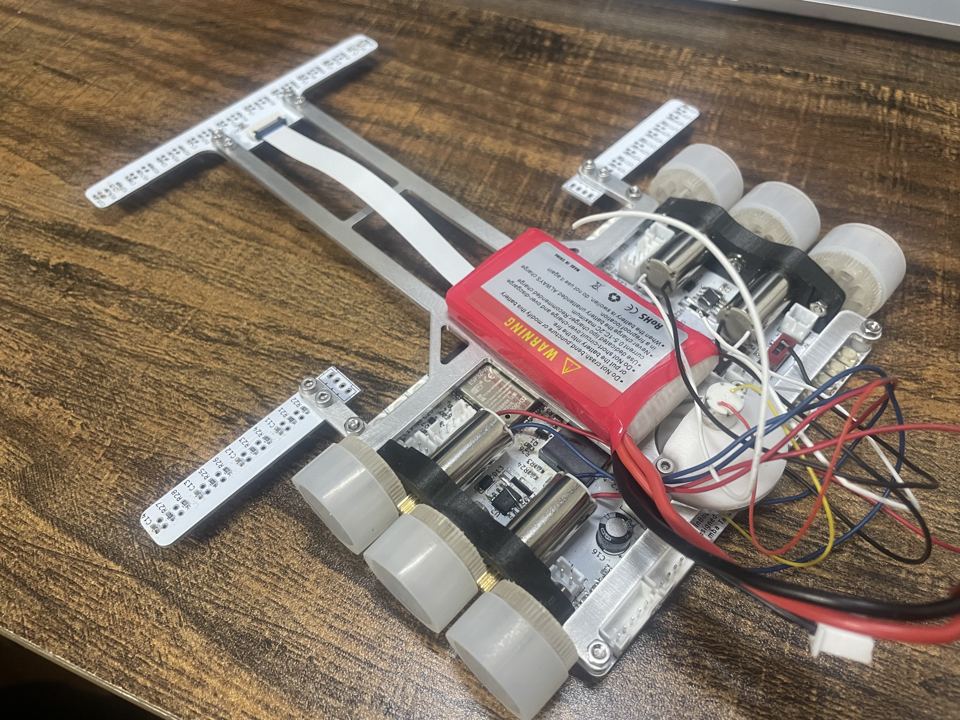
ロボトレース走行ロボット

ロボトレース

Robotrace

マイクロマウス・ロボトレース競技用の走行ロボット。吸引ファンでダウンフォースを生み、十字型のセンサアームでラインを先読みして高速走行する。

Robotrace吸引ファンKiCad C/C++経路最適化
COCO-LINK 操作GUI

COCO-LINK

Multi-robot Performance System

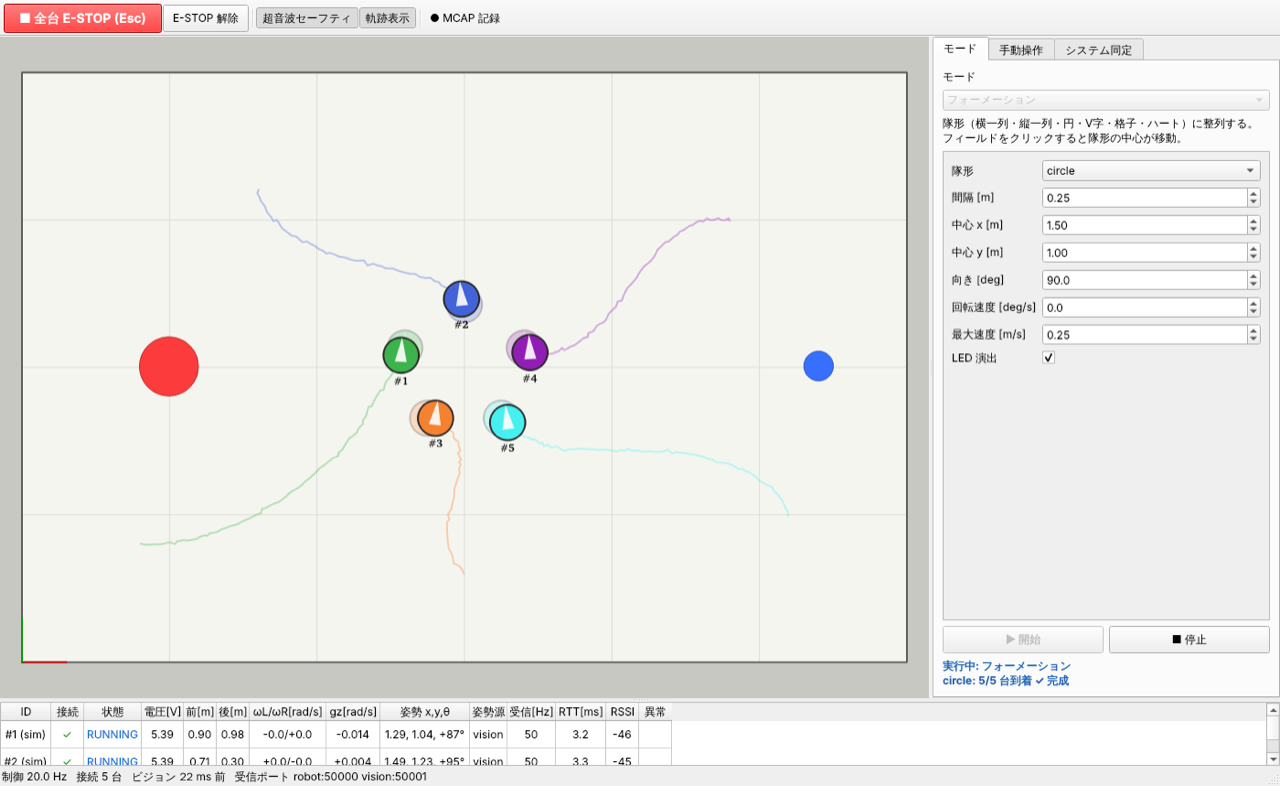
大学「ロボット創造実験」で開発した、避難所・介護施設向けのパフォーマンスロボットシステム。複数台のロボットが協調して人々を楽しませつつ、物資運搬も担う。シミュレータと実機が同じUDPインターフェースで動くため、シミュレータで作った上位制御がそのまま実機で動く。ワンボタンのシステム同定(不感帯・モータ特性などを推定し、IMC法で速度制御ゲインを設計)も実装。

PythonESP32ArUcoUDPシステム同定

MySSL

SSL Software Stack Simulator

RoboCup SSL の実機ソフトウェアスタック(SSL-Vision / game-controller / grSim)の役割分担を、1台のPC内で再現する疎結合マルチプロセス対戦環境。vision・simulator・game-controller・robot-controller・GUI の5種のプロセスをUDPのみで連携させ、実機と同じ分離構造を保つ。全Python。

PythonRoboCup SSLUDPSimulation

Serial Monitor

Desktop App for Microcontrollers

Arduino / STM32 などのマイコンからのシリアルデータをリアルタイムに表示・グラフ化するデスクトップアプリ。複数チャンネル表示、4種の受信モード(テキスト / ラベル付き / CSV / バイナリ)、統計解析、CSV出力に対応。macOS・Windows向けに配布。

PythonDesktop AppSerialデータ可視化
足踏み式消毒液スタンド

足踏み式消毒液スタンド

Foot-pedal Sanitizer Stand (Donated)

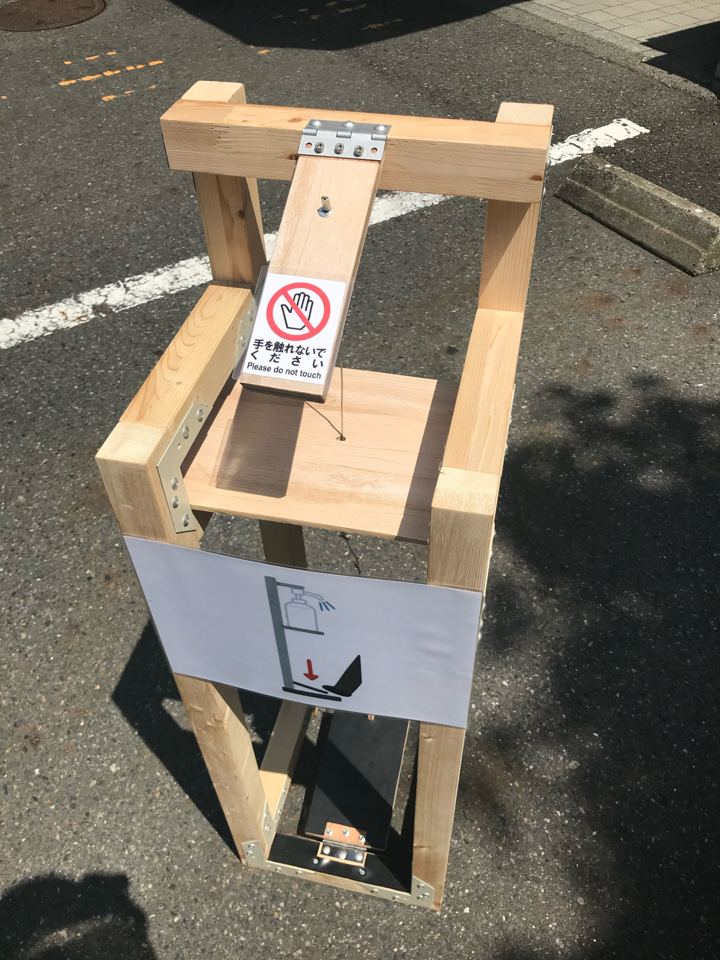
中学3年時、COVID-19対応として足踏み式消毒液スタンドを自作し、草津市および通っていた学校に寄付。

木工自作社会貢献

受賞歴・実績

  1. 202611月
    🥇
    MAGP(ミニカー自動運転グランプリ)第4回大会 OPENクラス
    SURGE Mark.2 で出場 / ベストラップ賞も受賞
    優勝
  2. 202611月
    🏁
    自動運転ミニカーバトル
    SURGE Mark.2 で出場
    予選 5位通過
  3. 20266月
    🌏
    RoboCup 2026 仁川(韓国)— Small Size League DivA
    立命館大学 Ri-one として出場
    世界大会出場
  4. 20265月
    🥇
    MAGP(ミニカー自動運転グランプリ)第3回大会 OPENクラス
    SURGE Mark.1 で出場
    優勝
  5. 2024
    🥇
    RoboCup Junior Soccer Open — 世界大会
    優勝
  6. 2024
    🥇
    RoboCup Junior Soccer Open — 日本大会
    優勝
  7. 2023
    🏅
    RoboCup Junior Soccer Lightweight — 日本大会
    6位

技術スタック

🔧Hardware

回路設計 (KiCad) PCBルーティング BLDC / モーター制御 STM32 (ベアメタル) LiDAR (LD06) Autodesk Fusion 3Dプリント

💻Software

C / C++ Python MATLAB / Simulink FastAPI WebSocket / MJPEG ROS2 (学習中)

🛠️Tools

Git / GitHub KiCad Autodesk Fusion Claude Code