SURGE Mark.2 とは
要点
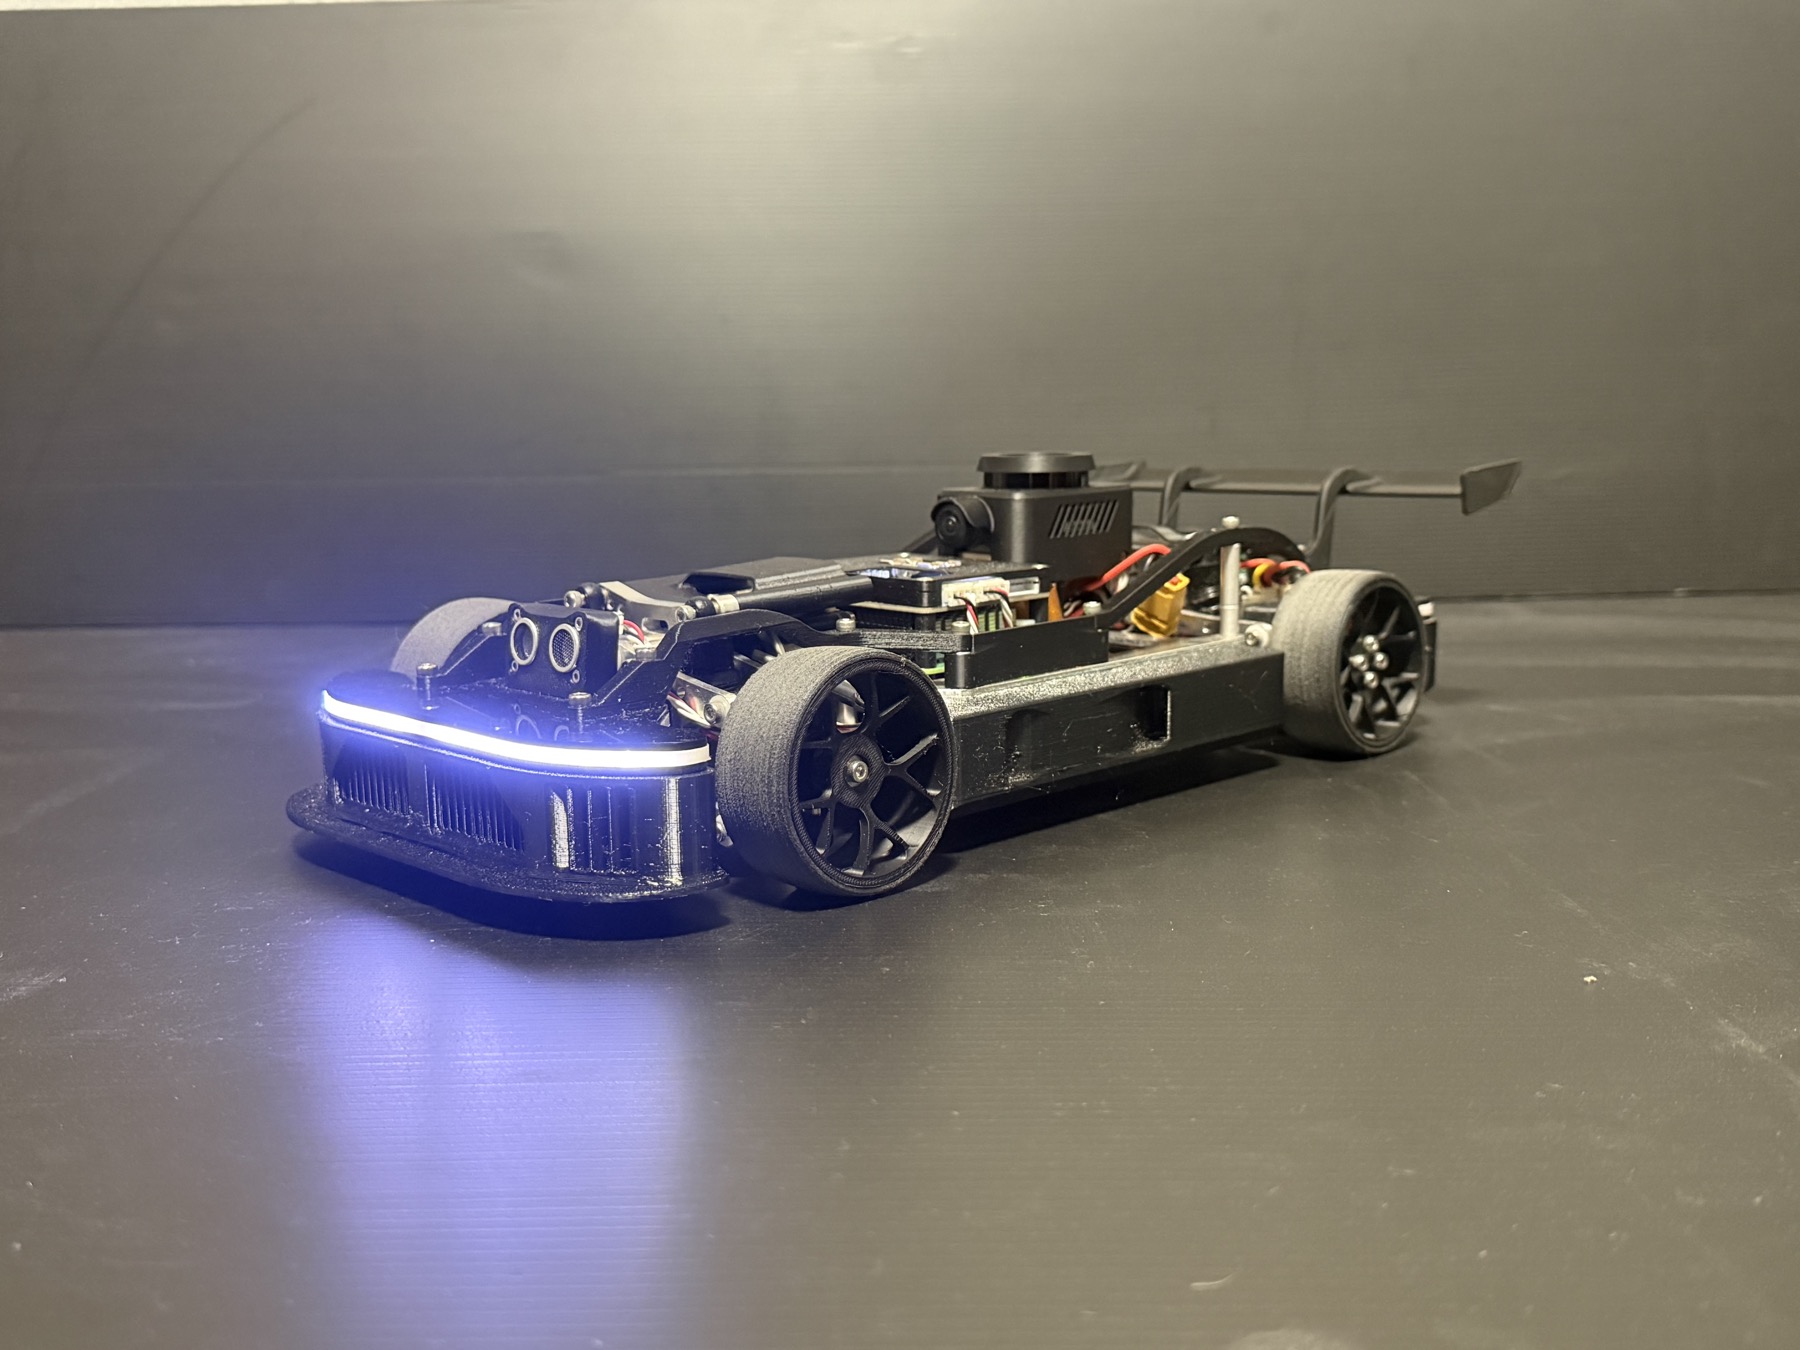
- SURGE Mark.2 は、10 種類以上の自動運転の方式を 1 台に載せ、同じ車・同じ安全機構で比べられる自律走行ミニカーです。
- 後輪はインホイール・ダイレクトドライブで、左右の後輪のトルクを 1 輪ずつ制御します。
- 頭脳は Raspberry Pi 5(判断)と STM32(リアルタイム制御)の 2 つで、Raspberry Pi が止まっても STM32 が単独で車を止めます。
主要な数字
2.0kg
質量
0.37 × 0.18m
長さ × 幅
0.23m
ホイールベース
18km/h
最高速度(5.0 m/s)
3個
BLDC モータ(後輪 2・操舵 1)
2系統
電源(駆動用・信号用)
ほかの数字は 主要諸元 にまとめています。
3 つの層
flowchart LR
    subgraph PI["Raspberry Pi 5(10〜100 Hz)"]
        P1[知覚・SLAM] --> P2[経路計画<br/>レーシングライン]
        P2 --> P3[経路追従<br/>速度指令]
    end
    subgraph MCU["STM32F446RE(2 kHz)"]
        M1[車速 PI] --> M2[トルク配分<br/>TC / ABS / TV]
        M3[安全層]
    end
    subgraph MD["自作モータドライバ ×3(20 kHz)"]
        D1[FOC<br/>電流ループ]
    end
    P3 -- "UART 1 Mbps<br/>指令 100 Hz" --> M1
    M2 -- "UART 1 Mbps<br/>トルク指令 2 kHz" --> D1
    MCU -- "テレメトリ 100 Hz<br/>LiDAR" --> P1
PI -. "GPIO 100 Hz 矩形波<br/>(生存信号)" .-> M3- Raspberry Pi は「どこへ・どれだけの速さで」を決めます。 自己位置推定、地図、走行ライン、障害物の回避。
- STM32 は「どうやってタイヤにトルクを伝えるか」を決めます。 車速の制御、スリップの制御、左右のトルク配分、安全停止。
- モータドライバは電流だけを見ます。 狙ったトルクを、相電流を測りながら正確に出します。
「上位が落ちても下位が単独で車を止められること」が設計の出発点です。詳しくは システム構成。
もっと知る
なぜ作ったのか
「自動運転の手法を、1 台で全部走らせて比べたい」から始まった話と、こだわり。
生まれた理由とこだわり →
1 周の間に何が起きているか
LiDAR が壁を見てから、タイヤにトルクが出るまでを順に追う。
1 周を追いかける →
どんな方式で走れるか
地図を作る、壁を避ける、カメラで見る、学習する。走らせ方の一覧。
走らせ方の一覧 →
出典: 寸法・質量は vehicle.toml、最高速度は STM32 ファームの DRIVE_MAX_SPEED_M_S、方式の数は PROTOPEDIA.md、周期は STM32 ファームと MD ファーム。