インホイール・ダイレクトドライブ
要点
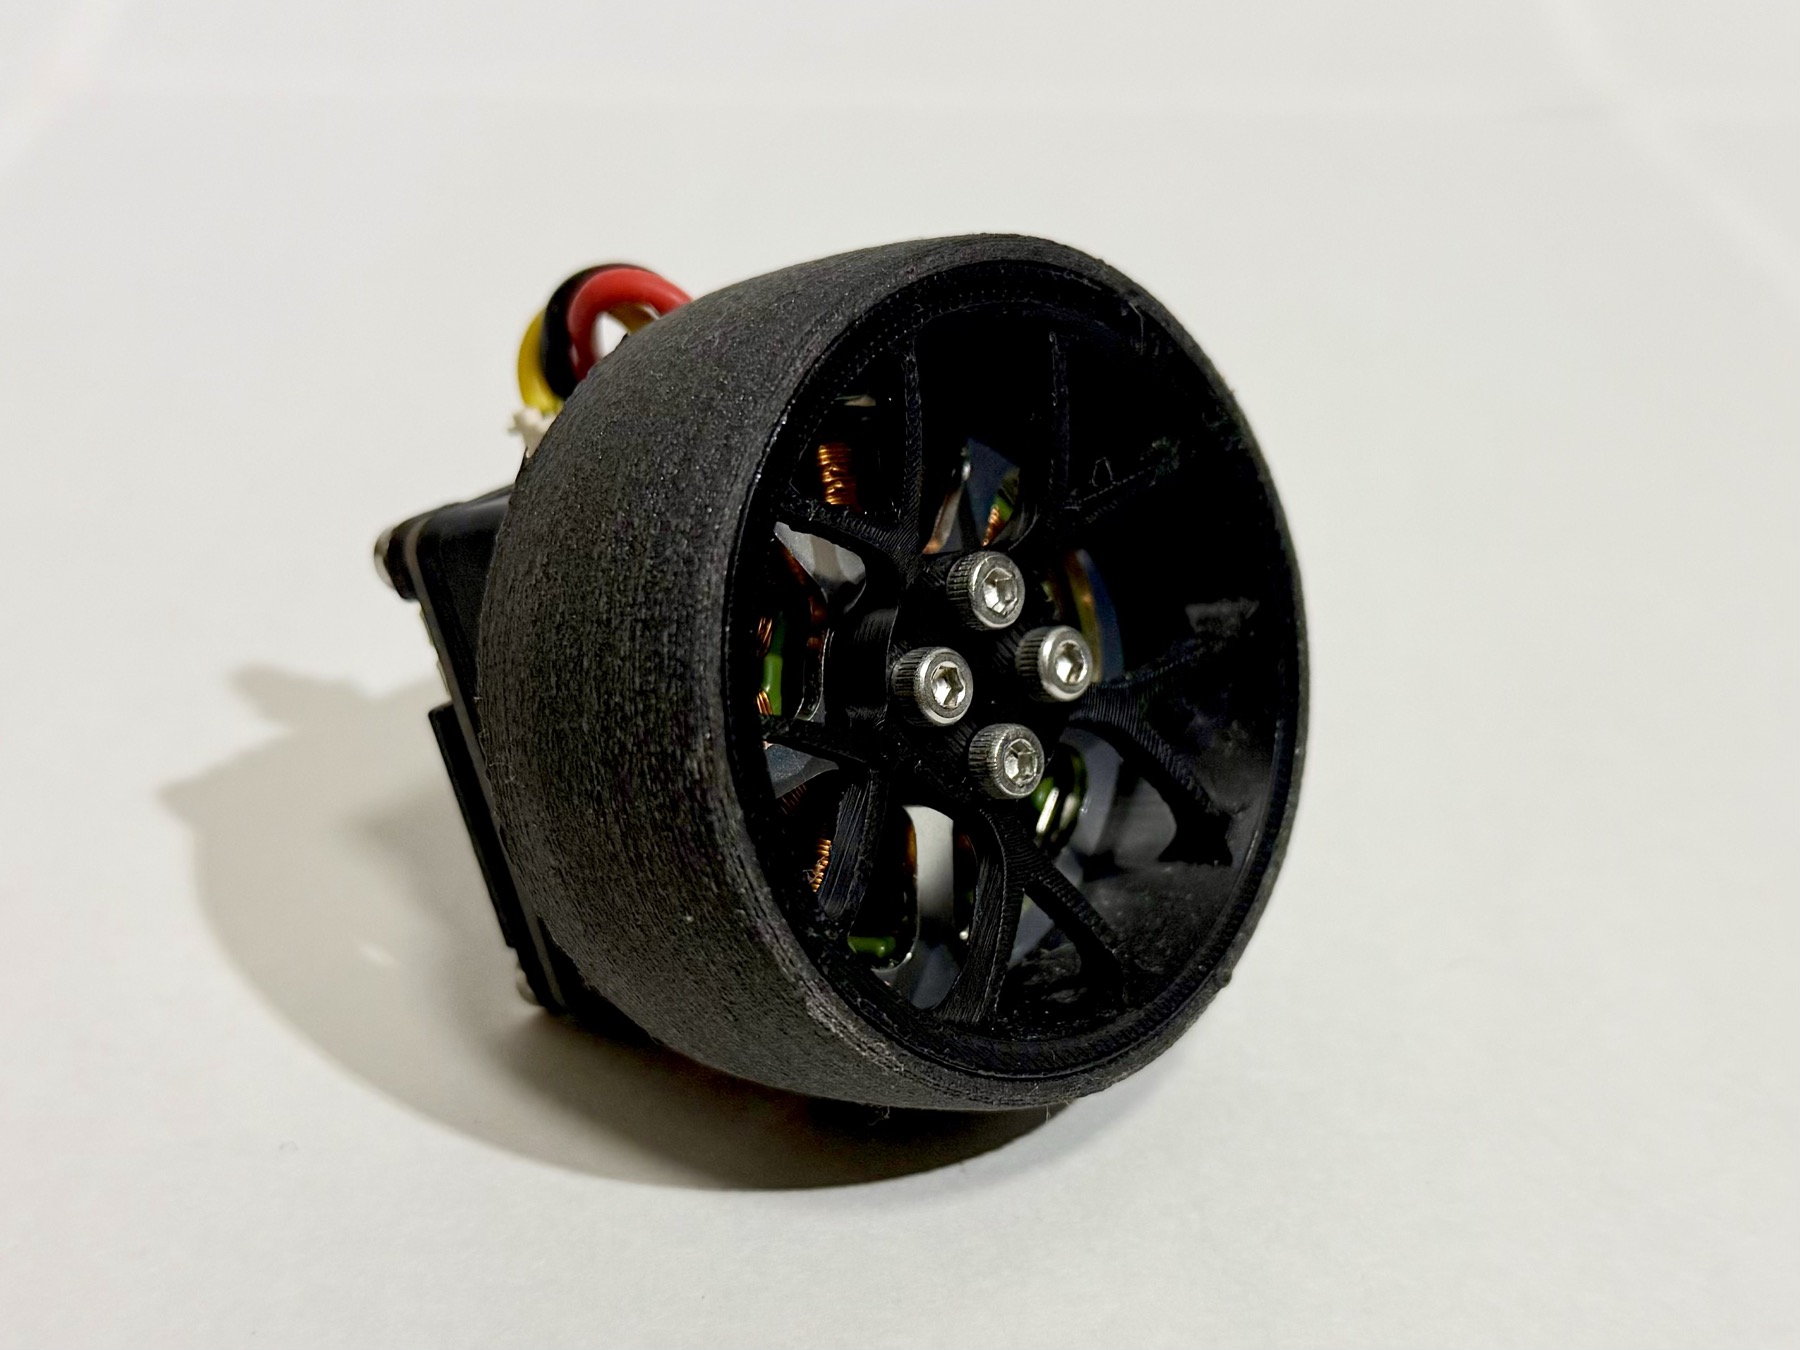
- 後輪は、ドローン用のアウターロータ型 BLDC モータのロータにホイールを直接ネジ留めした構造です。モータはホイールの中に完全に収まり、ギアもベルトもありません。
- モータの裏には自作のモータドライバ(MD)基板を背負わせ、基板中央の角度センサがモータ軸の磁石を直接読みます。
- MD は相電流を測ってベクトル制御(FOC)を回すので、左右の後輪に N·m 単位でトルクを指令できます。ガタも粘りもない駆動系に、この精度の指令を流せることが、トラクションコントロールやトルクベクタリングの土台です。
しくみ
ふつうのラジコンとの違い
一般的なラジコンカーは、車体の中央に 1 つのモータを置き、ギアとシャフトとデフを経由して左右の車輪へ力を配ります。 SURGE Mark.2 は、左右の後輪それぞれの中にモータを入れ、モータが車輪そのものを回します。
flowchart LR
  subgraph A["一般的な構成"]
    direction LR
    M1[モータ 1 個] --> G1[ギア] --> S1[シャフト] --> D1[デフ] --> W1[左右の車輪]
  end
  subgraph B["SURGE Mark.2(後輪)"]
    direction LR
    ML[左モータ] --> WL[左の車輪]
    MR[右モータ] --> WR[右の車輪]
  end
1 輪の中身
| 部品 | 中身 |
|---|---|
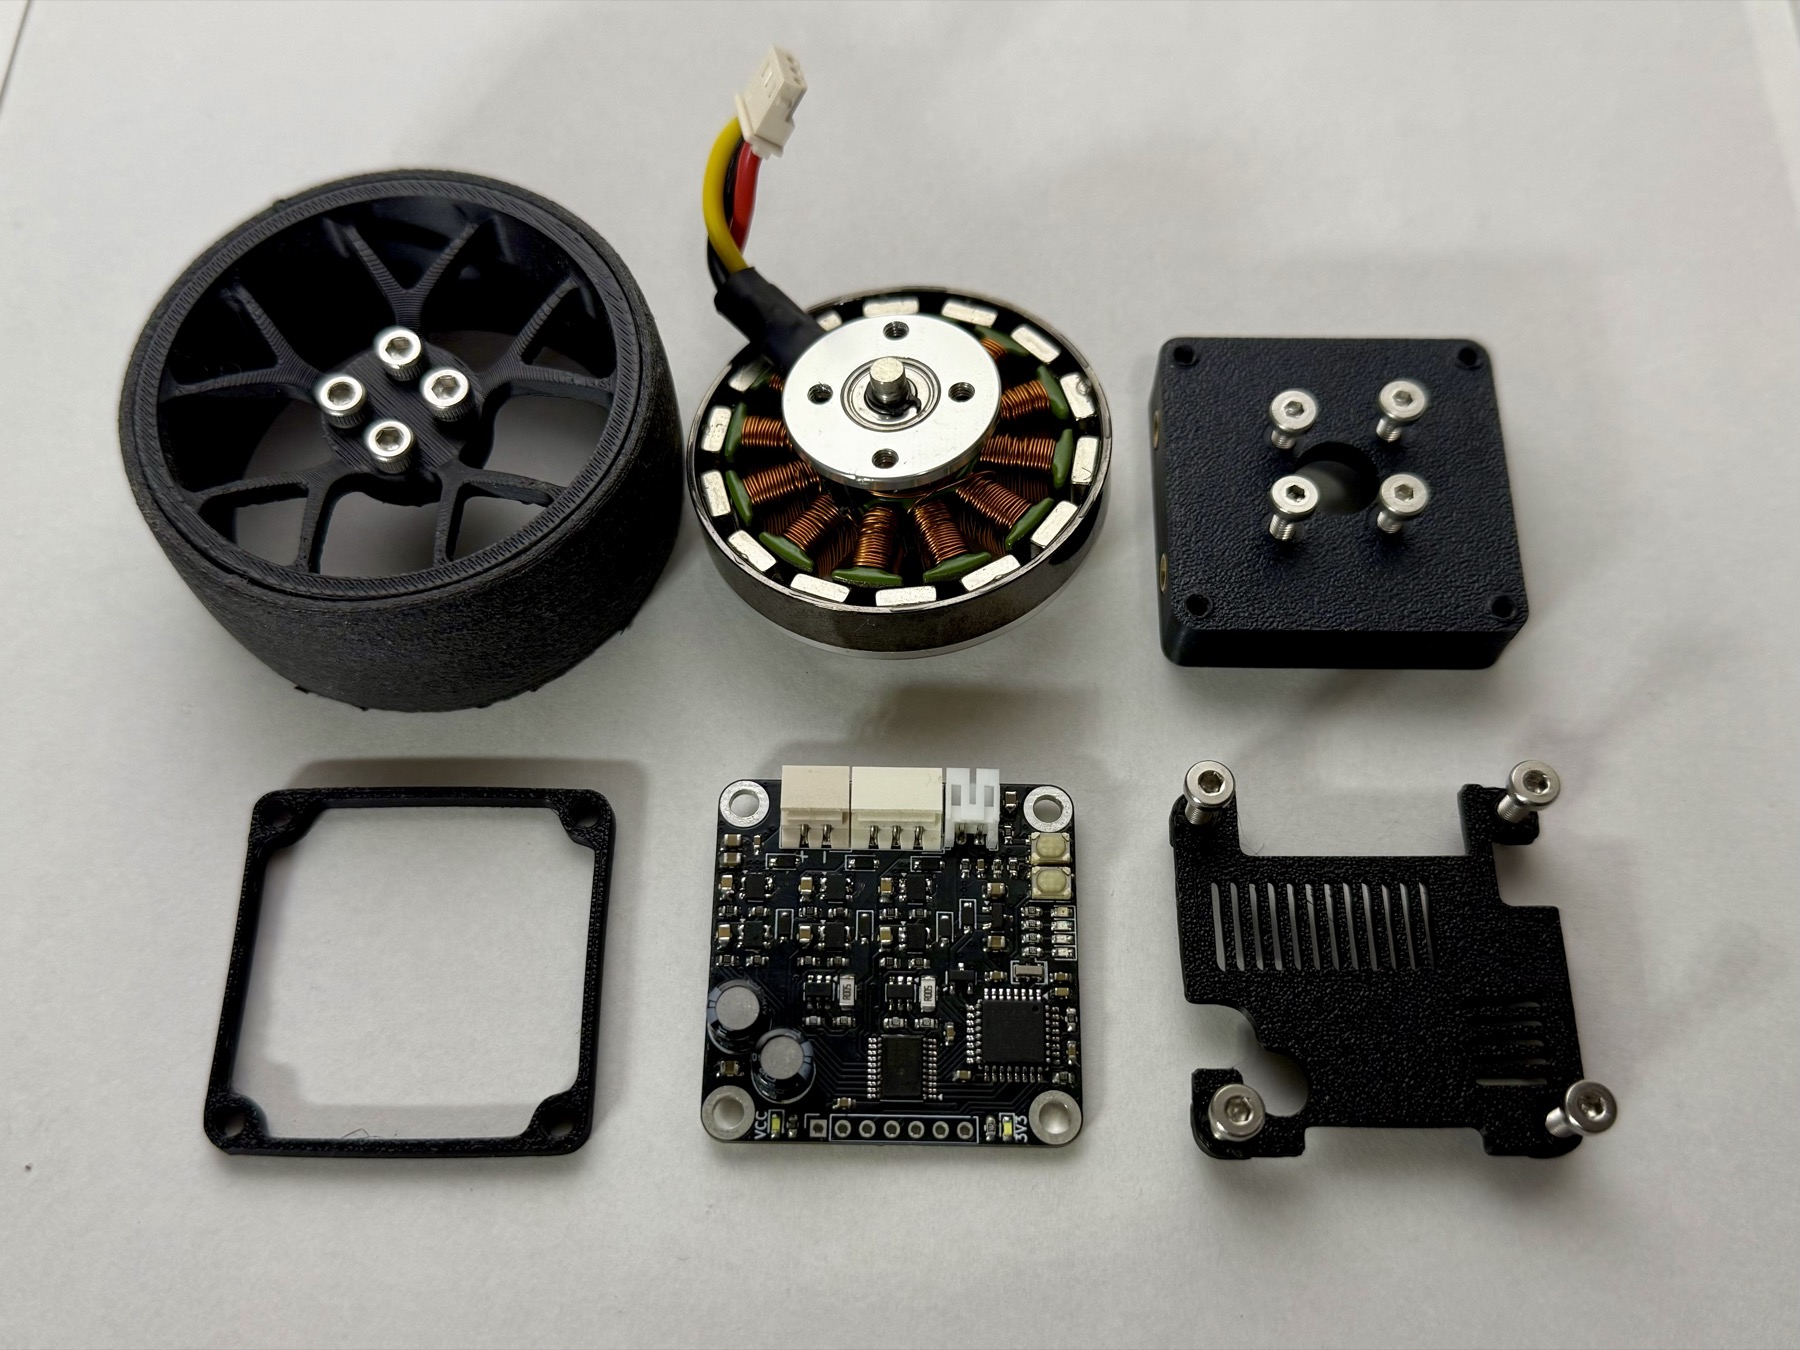
| モータ | AliExpress で入手したドローン用 5010 サイズ・360 KV の BLDC(アウターロータ型)。改造せずにそのまま使っています。 |
| ホイール | 3D プリント。モータのロータにネジで固定します。モータはホイールの中に完全に入ります。 |
| タイヤ | TPE 樹脂を 3D プリンタで印刷した自作品。車輪半径は 30 mm(vehicle.toml)。 |
| 軸受け | モータに元から入っているベアリングを、そのまま車輪の支持に使っています。 |
| 角度センサ | モータの軸に磁石を直接接着し、モータの裏に置いた MD 基板の中央にある磁気式角度センサ AS5600 で読みます。 |
| モータドライバ | 自作の MD 基板(4 代目、CurcuitV4)をモータの裏に配置。詳細は 自作モータドライバと FOC。 |
アウターロータ型だからホイールを直接付けられる
このモータはアウターロータ型で、磁石の付いたロータがステータ(巻線)の外側を回ります。 外側の回る部分にそのままホイールをネジ留めできるので、軸や継手を足さずに、モータをホイールの中に収められます。
なぜダイレクトドライブなのか
理由は 1 つで、制御を素直に効かせるためです。
ギアを挟むと、歯と歯のすき間(バックラッシ)と、ギアやグリスの粘りが駆動系に入ります。 バックラッシがあると、トルクの向きを変えた瞬間に「すき間を詰めるまで力が伝わらない」時間ができます。 粘りは回転速度によって変わる抵抗で、モータが出したトルクのうち、どれだけがタイヤに届いたかを曖昧にします。
ダイレクトドライブにはこの 2 つがないので、MD が出したトルクがほぼそのままタイヤに届きます。 上位の制御(車速の PI、トラクションコントロール、ABS、トルクベクタリング)は、 「この車輪に何 N·m」という指令がそのまま効く前提で組めます。
flowchart LR
  PI["Raspberry Pi 5<br/>目標の車速・舵角<br/>100 Hz"] -->|UART| STM["STM32F446RE<br/>車速 PI・TC・ABS・TV<br/>2 kHz"]
  STM -->|"左右それぞれの<br/>トルク指令 [N·m]"| MDL["左後輪 MD<br/>FOC 20 kHz"]
  STM -->|UART| MDR["右後輪 MD<br/>FOC 20 kHz"]
  MDL --> WL(("左後輪"))
MDR --> WR(("右後輪"))この流れの各段は、駆動制御・スリップ制御・トルクベクタリング で詳しく扱っています。
設計の詳細
トルクを「測って」出す — 4 代の MD 基板
ダイレクトドライブの利点を活かすには、MD が狙ったトルクを正確に出せなければなりません。 BLDC のトルクは相電流に比例するので、相電流を測れることが前提になります。 MD 基板は現在 4 代目で、この版でようやく実用になりました。
| 版 | ゲートドライバ | 電流の測定 | 主な変更(回路図から) |
|---|---|---|---|
| V1 | IR2302 | なし | 最初の版。電流を測れなかった |
| V2 | DRV8300 | なし | ゲートドライバを変更。温度センサ(MCP9700)を追加 |
| V3 | DRV8300 | INA180A2 を追加 | 電流測定の回路を追加 |
| V4(現行) | DRV8300 | INA181(双方向)×2 | 電流測定の回路を変更。電源に TVS ダイオード(SMAJ13A)を追加 |
各版の部品は BLDC リポジトリの CurcuitV1〜V4 の回路図から読み取りました。
V4 では 2 相の下側に 5 mΩ のシャント抵抗を入れ、残りの 1 相は「3 相の和は 0」から計算します(HARDWARE_MAP.md)。
相電流が測れる → FOC ができる → トルクを N·m 単位で指令できる、という順につながっています。
モータ定数はカタログではなく、自分で測る
モータの抵抗やトルク定数などは、カタログの値に頼らず、MD 自身が測ります。 MD には自動校正の機能があり、スイッチを押しながら起動すると、モータを付けたまま 1 分以内に次を測って Flash に保存します(FOC.md)。
| 測るもの | 何に使うか |
|---|---|
| 巻線の抵抗 R・インダクタンス L | 電流制御のゲインを決める |
| 電流制御の応答の速さ | 狙った帯域になっているか確かめる |
| 角度センサの範囲・向き・ずれ | 電気角を正しく求める |
| 慣性とトルク定数の比(J/Kt)・摩擦 | 速度制御のゲインを決める |
| 角度センサの誤差の補正表 | 磁石の偏心などで生じる角度の誤差を消す |
| 磁束鎖交数 ψm・角度の遅れ | 逆起電力の補償、センサの遅れの補償 |
機構を付けたまま測るので、得られる慣性と摩擦は、モータ単体ではなく「ホイールとタイヤ込み」の値になります。 校正値が Flash に無い MD は、トルクの上限を 0 に固定して回しません(既定値を持たない設計)。
角度センサを車軸に直接付ける
FOC では、ロータの角度(電気角)を正確に知る必要があります。 このモータは極対数が 7 なので、機械角の誤差は 7 倍になって電気角の誤差に効きます。
SURGE Mark.2 では、モータ軸に磁石を接着し、モータの真裏に置いた MD 基板の中央で AS5600 が読みます。 センサとモータの間に余計な機構がないので、読んだ角度がそのままロータの角度です。
一方で、AS5600 のアナログ出力には癖があり、ファームで次の対策をしています(FOC.md、OPTIMIZATION.md)。
- 継ぎ目の扱い: 出力が 0 V 付近と 3.3 V 付近で飽和し、1 周の継ぎ目で値が飛びます。 角度追従のオブザーバ(2 次 PLL)で、継ぎ目の前後を捨てて追従します。
- 遅れの補償: AS5600 の内部フィルタ(約 1 ms)と演算の遅れで、読んだ角度は実際より遅れます。 速度に比例して角度を進めて補います(120 rad/s で電気角のずれ 49° → 約 0°)。
- 誤差の補正表: 電流を切って惰性で回し、そのときの角度の誤差を 128 点の表にして補正します。
数字で見る駆動輪
| 量 | 値 | 出どころ |
|---|---|---|
| 電流制御の周期 | 20 kHz | config.h の PWM_FREQ |
| 電流の上限(MD) | 10 A | config.h の MAX_CURRENT |
| 1 輪のトルク上限(STM32 から指令) | 0.15 N·m | 駆動制御 |
| モータの極対数 | 7 | config.h の POLE_PAIRS |
| 指令できる最高車速(STM32) | 5.0 m/s | 構成と制御周期 |
| 後輪の周速の最終ガード(STM32) | 7.5 m/s | スリップ制御 |
| 車輪半径 | 30 mm | vehicle.toml |
走行中の後輪は MD のトルクモードで動かしており、車速の上限は STM32 の側で管理しています。 後輪の周速が最終ガードを超えると、スリップの判定とは関係なく、その輪のトルクを 0 にします。
同じユニットをステアリングにも使う
前輪のステアリングにも、同じ 5010 モータと同じ MD 基板を使っています。 後輪はトルクモード、ステアリングは位置モードと、同じハードを制御モードの違いだけで使い分けています(ステアリング)。
今後の改善点
- 軸受け: 現在はモータ内蔵のベアリングで車輪を支えています。車輪の荷重を受けるための専用の軸受けではないため、開発者自身も改善したい箇所と考えています。
- タイヤ: 現在の TPE の 3D プリントから、コーキング剤で成形する自作タイヤに切り替える予定です。
- 角度センサの読み方: 現行の基板(V4)は AS5600 の I²C を配線しておらず、アナログ出力だけを使っています。I²C で読めば飽和・盲点・継ぎ目の問題がまとめて消えるので、次の基板の課題としています(OPTIMIZATION.md)。
さらに深く
出典: 構造・部品・設計の理由は開発者への聞き取り(2026-11-09)。MD の数値と校正は BLDC(ブランチ main)の config.h・docs/。MD 基板の各版の部品は CurcuitV1〜V4 の回路図。