センサ¶
要点
- 周りを見るのは、LiDAR(1 台)・前方のステレオカメラ(左右 2 台)・超音波(前後 2 個)です。
- 自分の動きを測るのは、IMU(加速度と角速度)と、前輪の角度センサ(車速)です。
- どのセンサにも癖があり、その癖を前提にソフトを組んでいます。下の表の「気をつけていること」がその要点です。
しくみ¶
どこに何が付いているか¶
vehicle.toml の値から置いています。| センサ | 型番 | 付いている所 | 主な用途 |
|---|---|---|---|
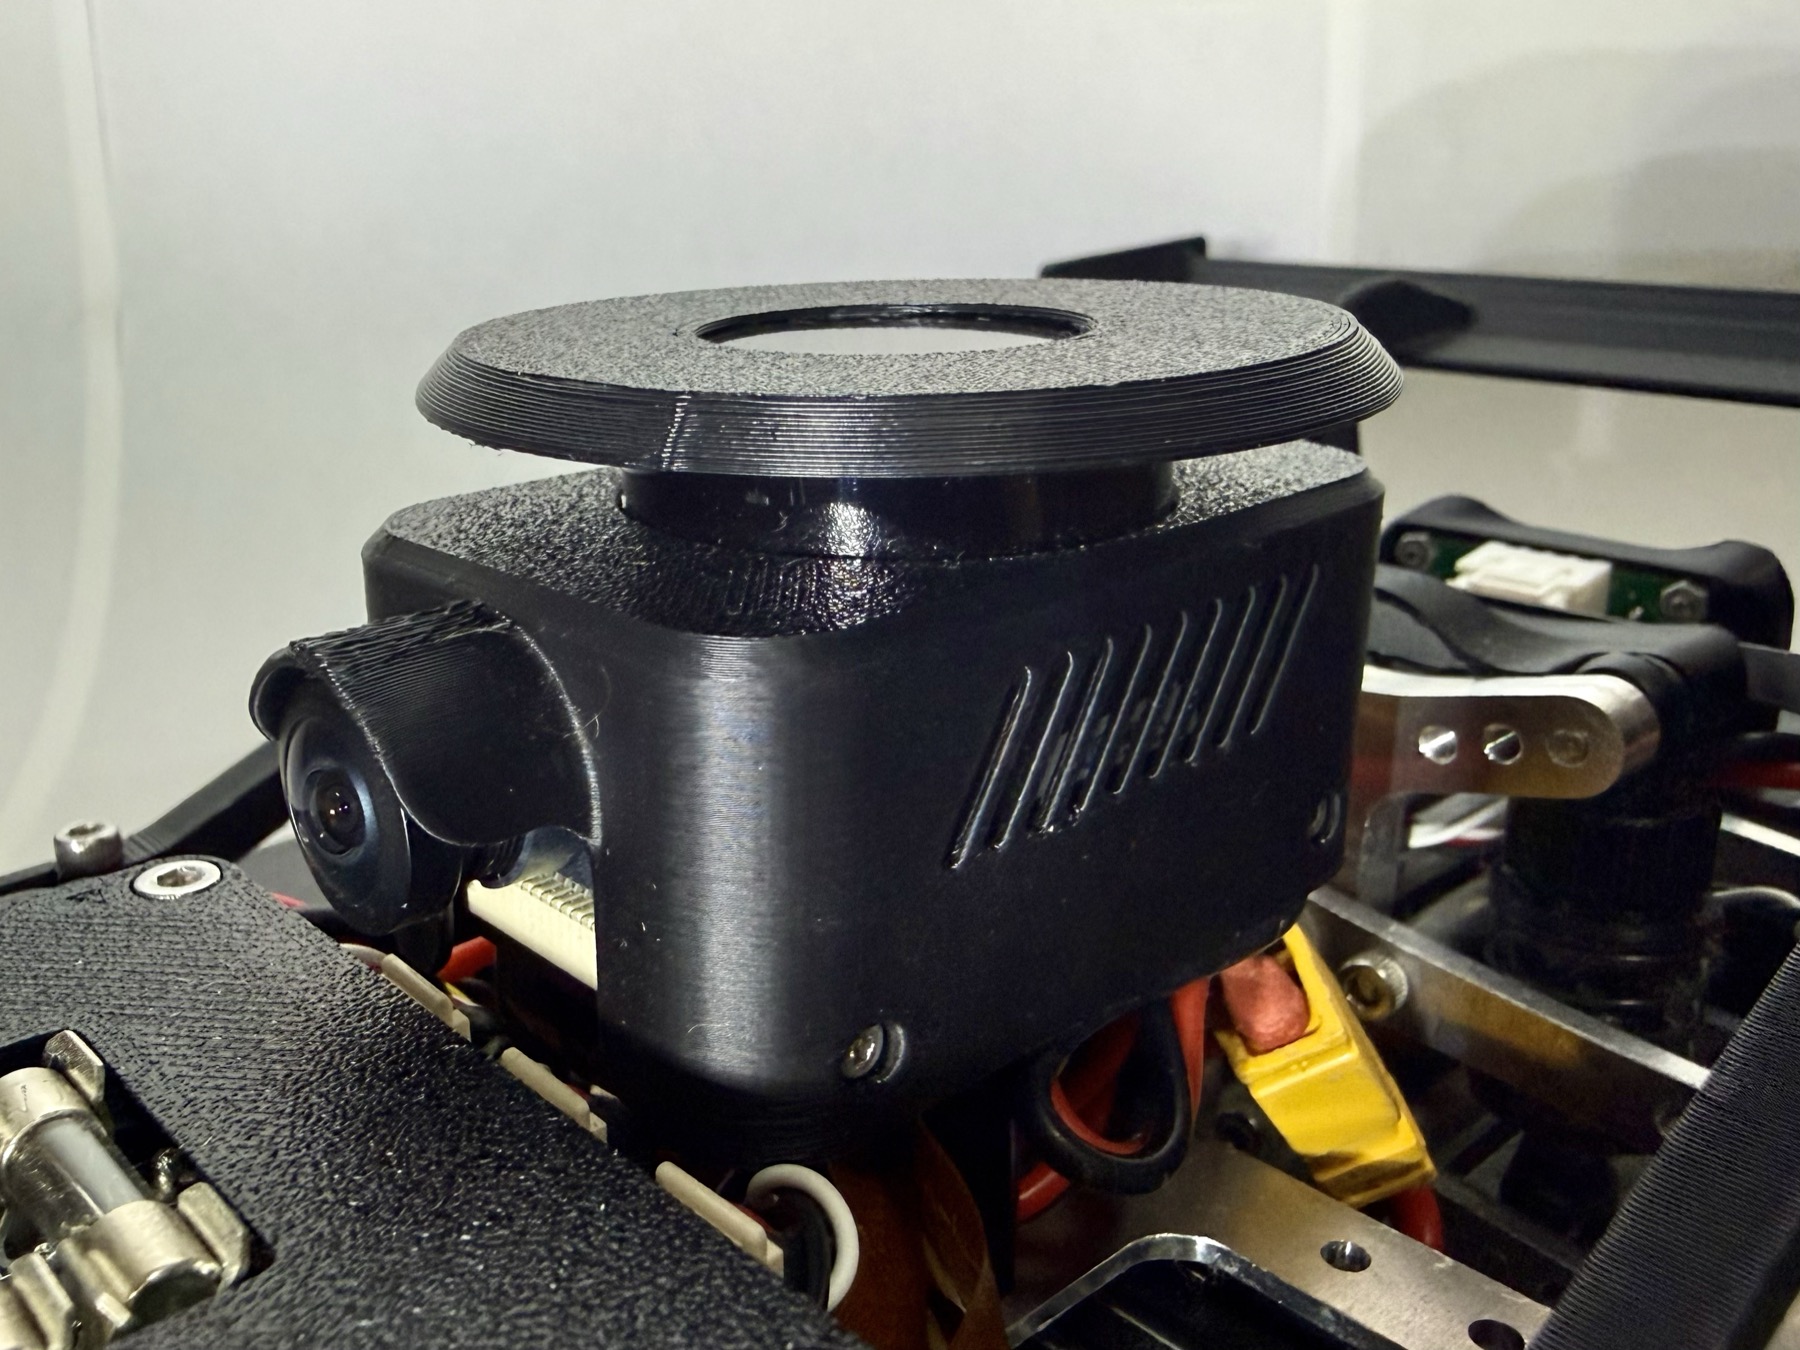
| LiDAR | LD06 | 車体の上(後車軸の中心から前へ 0.07 m、高さ 0.095 m) | 地図の作成、自己位置の推定、障害物の検知 |
| カメラ ×2(ステレオ) | IMX219(160° の広角レンズ) | 前向きに左右に並べる(後車軸から 0.09 m 前、左右 ±0.0375 m、高さ 0.08 m)。右が主カメラ | 走行可能な領域・白線の認識、模倣学習の入力、ステレオによる距離の計測 |
| 超音波 ×2 | RCW-0001 | 前と後ろ | 近くの障害物の検知 |
| IMU | MPU6050 | 制御基板の上 | 角速度・加速度 |
| 角度センサ ×2 | AS5600 | 左右の前輪(灯火・エンコーダ基板) | 車速の計測 |
| 温度センサ ×4 | — | 後輪の MD 左右・ステアリングの MD・STM32 の内蔵 | 過熱の監視 |
取付位置は vehicle.toml の [sensors.*](後車軸の中心が原点、x が前、z が上)です。
設計の詳細¶
センサの癖と、気をつけていること¶
| センサ | 癖 | ソフト側の対処 |
|---|---|---|
| LiDAR LD06 | 1 秒に 10 回転。裏向きに付けているので点群が鏡像になる | 鏡像を戻してから使う(ScanAssembler)。1 周 100 ms の間に車が動いて点群がゆがむので、その補正(脱スキュー)も行う |
| 超音波 | 実質 1 秒に 20 回が上限 | 100 Hz の通信に同じ値が続けて載ることを前提に扱う |
| IMU MPU6050 | 地磁気センサが無いので絶対的な方位は出ない | 向き(ヨー角)は積分でずれていく前提で扱う。地図を使う走行では LiDAR の自己位置推定で補う |
| 前輪の角度センサ | アナログ出力で分解能が粗い | 加速度センサとのカルマンフィルタで車速を推定。ここから加速度を微分しない |
| カメラ | 160° の魚眼レンズで大きくゆがむ | レンズのパラメータを校正し、ゆがみを補正してから使う |
| ステレオ | 左右の取り込みは別々で、同じ瞬間に撮れるとは限らない。画像の下の方には自分の車体が写る | 左右の撮影時刻の差が 0.5 ms 以内の組だけを使う。距離の照合は平行化した画像の 150〜260 行の帯だけで行う |
出典は システム概要の §2 と各ページです(地図と自己位置推定、駆動制御)。
前方のステレオカメラ¶
2026-11-13 に、カメラの付け方を「前と後ろに 1 台ずつ」から「前向きに左右 2 台を並べたステレオ」に変えました。 後ろに付けていた 1 台を前へ移したので、台数は 2 台のままです。後方カメラは無くなりました。
| 項目 | 値 |
|---|---|
| カメラ | IMX219、160° の広角(魚眼)レンズ。どちらも CSI で Raspberry Pi 5 につなぐ |
| 役割 | 右が主カメラ(バスの image/front。推論・前方映像・記録が使う)、左は image/left |
| 基線(左右の間隔) | 公称 75 mm。校正値は 76.2 mm |
| 取付位置 | 後車軸から前へ 0.09 m、左右 ±0.0375 m、高さ 0.08 m(2026-11-12 の実測) |
| 校正 | 左右それぞれの魚眼の校正(13 枚、再投影誤差 約 0.13 px)と、左右の位置関係の校正(13 組、再投影誤差 0.37 px、平行化後の縦ずれは中央値 0.29 px) |
| 同期 | ソフトウェアの同期。左右の撮影時刻の差が 0.5 ms 以内の組を使う |
| 電流の増え方 | 左カメラで +57 mA、距離の照合まで含めて +156 mA |
床が見えるのは、車の中央で約 1.1 m より先です。距離の照合と、それを何に使うかは ノード構成 と 安全層 にあります。
つながっている先¶
| つなぐ先 | センサ |
|---|---|
| STM32F446RE(制御ボード) | LiDAR・超音波・IMU・前輪の角度センサ・温度センサ |
| Raspberry Pi 5 | ステレオカメラ ×2(CSI) |
LiDAR は STM32 が受け取り、UART で Raspberry Pi へ中継します(UART プロトコル)。
出典: docs/system_overview.md §2、vehicle.toml の [sensors.*](cam_front・cam_left・stereo)、PROTOPEDIA.md(型番)、ステレオは docs/stereo_plan.md と CLAUDE.md(sources にまとめた。確認した版 7c7054e)。IMU の実装場所は制御基板 MainBoard_V3_2 の回路図。