走行モード(planner)
要点
- 自動運転の方式は、すべて
Plannerという同じ形にはめてあり、GUI から切り替えられます。 - 守る約束は 4 つだけで、新しい方式はファイル 1 つと一覧への 1 行で足せます。
- 方式ごとの中身は、仕組みの近いものをまとめた 8 つのページで説明します(下の表)。
【設計の説明】
対象: raspi/auto/。確認した版: 上位 2d0a44e(2026-11-09)。各モードの検証の状態は、それぞれのページの冒頭に書いています。
planner の約束
自動運転の走らせ方は、すべて Planner の形にはめてあり、GUI から選べます(base.py)。守る約束は 4 つだけです。
plan()は状態を持ってよいが、reset()で完全に初期化できる。 モードを切り替えたときに前のモードの舵の平滑化が残っていると、engage した瞬間に前回の続きから舵が動き出すため。- 戻り値は
AutoState。指令(target_speed/target_steer/brake)と、その理由(reason)を必ず同時に返す。 「なぜ止まったか」が後から分からないのが、デバッグを最も消耗させる。 - 走ってよいか分からないときは
ready=False。迷ったら止まる。ready=Falseはplanning_nodeが制動指令に読み替える。 - パラメータは
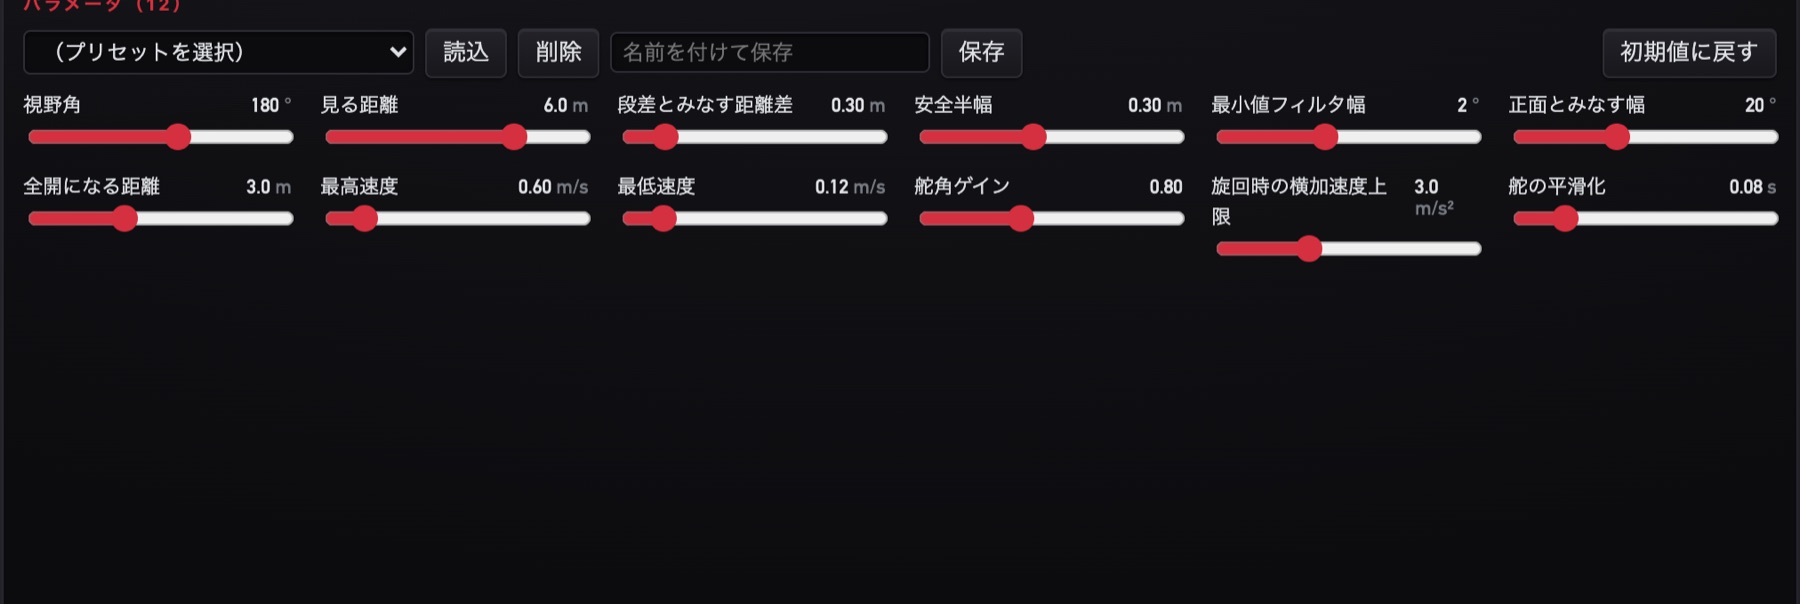
paramsに宣言する。 GUI のスライダはこの宣言から自動生成されるので、planner を足しても GUI は 1 行も変えなくてよい。
新しい走らせ方を足す手順は 2 つ(raspi/auto/<名前>.py を書く、registry.py の PLANNERS に 1 行足す)だけです。
id は保存キーでもある(config/auto.json と localStorage がこの文字列でパラメータを覚える)ので、後から変えると設定が黙って既定値に戻ります。
単位は SI のまま(距離 [m]、角度 [rad]、車両座標・反時計回りが正)。度に直すのは表示用の *_deg だけです。
計画は入力が来たときだけ回します。LiDAR は 10 Hz、auto/cmd の発行は 50 Hz なので、同じ周で 5 回計算しても答えは変わらないため。
どの planner も「固定距離のハード停止」は持ちません。 近づきすぎたら止める役目は、STM32 の auto_stop
(速度に応じて伸びる動的停止距離、自動停止)に任せています。
正面が詰まったときに減速するのは、緊急停止ではなく走行の一部として残してあります。
一覧
| id | 名前 | 入力 | 地図 | 概要 |
|---|---|---|---|---|
ftg |
Follow the Gap | LiDAR | 不要 | 最も広く空いている方向へ |
de |
Disparity Extender | LiDAR | 不要 | 通れない隙間を先に塞いでから、一番遠い帯を狙う |
dp |
Disparity Pursuit | LiDAR | 不要 | DE の安全マージン + FTG の Pure Pursuit 舵角 + ヒステリシス |
ftg_cam |
Follow the Gap(カメラ) | カメラ(擬似 LiDAR) | 不要 | ftg を擬似 LiDAR(scan/cam)で流用 |
cam_centerline |
カメラ中心線 | カメラ | 不要 | 走行可能領域の回廊の中心線を追従 |
cam_e2e |
カメラ E2E | カメラ | 不要 | 画像から操舵を直接回帰(模倣学習) |
line_trace |
ライントレース | カメラ | 不要 | 白線を追う |
e2e_lidar |
LiDAR E2E | LiDAR | 不要 | 強化学習した方策(ONNX) |
e2e_fusion |
E2E 融合 | LiDAR + カメラ + 車両状態 | 不要 | 記録から模倣学習し、出した経路点を追う(記録を録ったコース向け) |
slam2d_route |
経路選択走行 | LiDAR + IMU + 車速 | 作る | 地図→道路グラフ→経路→周回 |
follow_object |
対象追従 | カメラ + LiDAR | 不要 | 映像上で選んだ対象との車間距離を保つ |
park_to_point |
駐車 | LiDAR | 局所のみ | 指定位置・向きへ自律的に接近して停止 |
calib_* |
車両の校正 | — | — | 校正専用の試験。自動運転タブには出ない(検証の仕組み) |
開発記録(2026-10-14)によれば、GUI の自動運転モードからは slam2d_raceline(レーシングライン)が外され、slam2d_route に一本化されています
(コード上は PLANNERS に両方が登録されたままです)。後者は前者の派生で、分岐のあるコースにも対応します(地図と自己位置推定、レーシングライン)。
系統ごとのページ
| ページ | モード | 一言で |
|---|---|---|
| LiDAR で空いている方向へ | ftg・de・dp |
地図なし。点群から毎周期「どこへ向かうか」を決める |
| カメラで道を見る | ftg_cam・cam_centerline・line_trace |
走行可能な領域や白線を認識し、地面の座標に直して追う |
| 模倣学習(カメラ E2E) | cam_e2e |
手本の運転を真似て、画像から舵を直接出す |
| 強化学習(LiDAR E2E) | e2e_lidar |
シミュレータで試行錯誤した方策で、点群から舵と速度を出す |
| E2E 融合(LiDAR + カメラ) | e2e_fusion |
点群・画像・車両状態から前方の経路点を出し、推測航法でずらして追う |
| 地図を作って走る | slam2d_route |
地図・自己位置・走行ライン・経路選択・追い抜き |
| 対象を追う | follow_object |
映像で選んだ相手との距離を保って付いていく |
| 駐車する | park_to_point |
クリックした位置と向きへ、障害物を避けて入る |