ハードウェア
要点
- SURGE Mark.2 は、Raspberry Pi やカメラなどの既製品を除き、モータドライバを含めて自作しています。
- 看板は、後輪のホイールの中にモータを収めたインホイール・ダイレクトドライブです。左右の後輪に、1 輪ずつ N·m 単位でトルクを指令できます。
- ステアリングにも、後輪と同じモータと同じモータドライバを使っています。
全体の構成
| 区分 | 中身 | 自作か |
|---|---|---|
| 駆動 | 後輪 2 輪のインホイール・ダイレクトドライブ(5010 360 KV の BLDC) | モータは市販品。ホイール・タイヤ・MD は自作 |
| 操舵 | 後輪と同じモータと MD を位置モードで使う | 同上 |
| 車体 | 厚さ 3 mm のアルミのシャシー、前後ダブルウィッシュボーン、ラジコン用のオイルダンパー | |
| 計算機 | Raspberry Pi 5(判断)+ STM32F446RE(リアルタイム制御) | STM32 の基板は自作 |
| センサ | LiDAR、前方のステレオカメラ(左右 2 台)、前後超音波、IMU、前輪の角度センサ | |
| 電装 | メイン基板(STM32)、灯火・エンコーダ基板 | 自作 |
| 電源 | 駆動用・信号用の 2 系統(Ni-MH 9.6 V ×2)、両系統の電圧・電流を測定 |
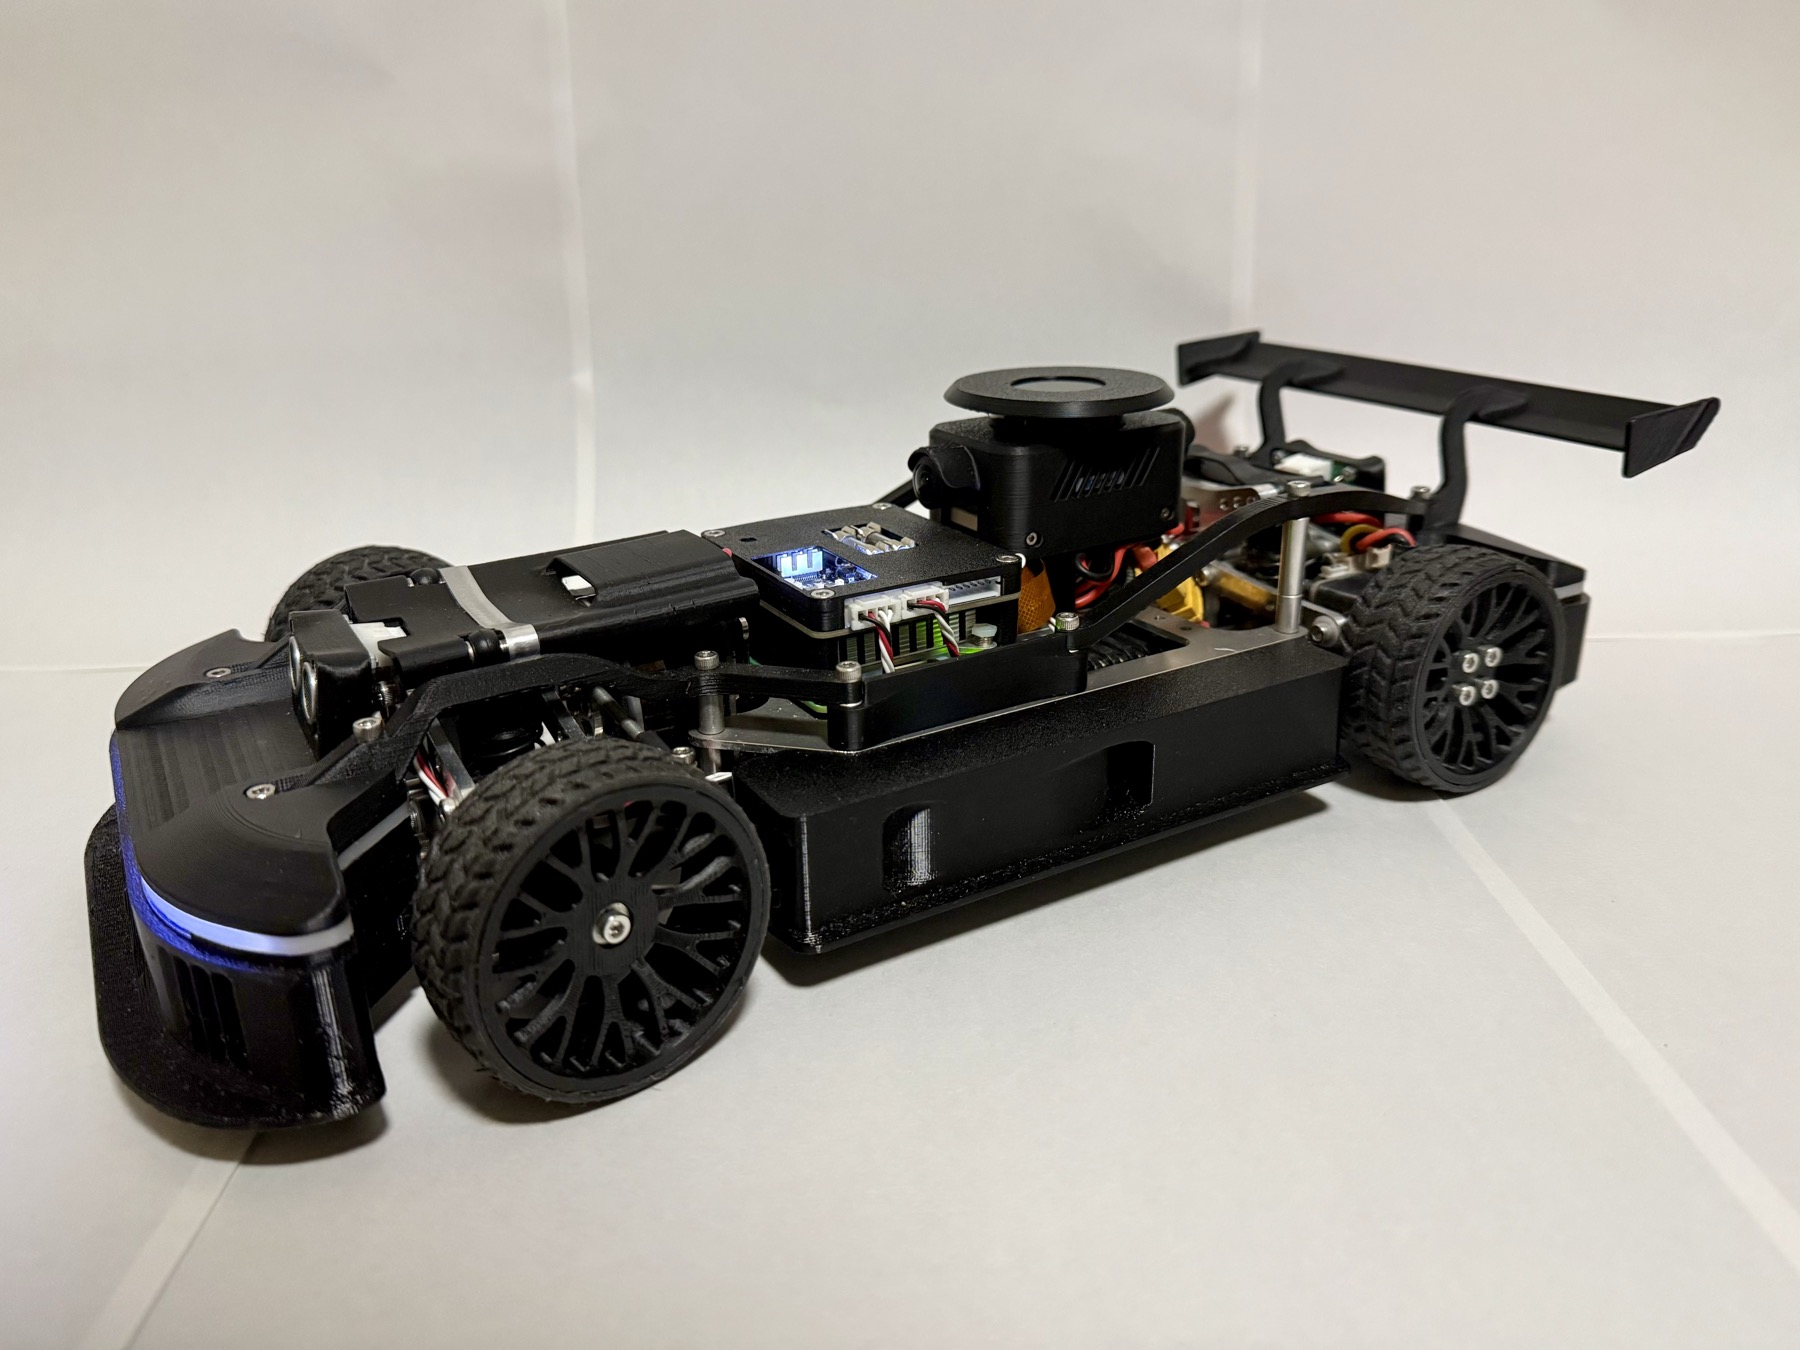
各ページ
インホイール・ダイレクトドライブ
ホイールの中にモータを収めた後輪。構造、ダイレクトドライブを選んだ理由、4 代の MD 基板。
読む →
自作モータドライバと FOC
1 秒に 2 万回電流を測ってトルクを出す基板と、その守りの仕組み。
読む →
ステアリング
サーボの代わりに BLDC を位置制御。比例しないリンクを、走って測った式で換算する。
読む →
シャシーと足まわり
アルミのシャシー、ダブルウィッシュボーン、ネジごと回る前輪の車軸。
読む →
センサ
LiDAR・カメラ・超音波・IMU の配置と、それぞれの癖への対処。
読む →
電装と電源
2 系統の電源、制御基板、Raspberry Pi からの「生きている」合図。
読む →
部品表(BOM)
役割ごとの部品の一覧と、自作部品の設計データの置き場所。
読む →
3D データ
車体全体を回して見る。Fusion のビューアと STEP のダウンロード。
読む →