操作画面(Web GUI)¶
要点
- SURGE Mark.2 は、ブラウザで開く操作画面から運転・自動運転・診断・校正のすべてを行います。PC でも iPad でも動きます。
- 画面は「誰が、何のために見るか」で分けた 4 枚のタブです。運転する人の画面と、原因を追う人の画面では、同じデータでも出し方が違います。
- 表示する項目を「人がどれくらいの頻度で見るか」で 4 層に分け、正常な間は光らせず、注意・異常・作動中だけを目立たせます。
【設計の説明】
対象: gui/(React + TypeScript + Vite)、設計は system_overview.md §10。確認した版: 上位 7c7054e(2026-11-15)。
しくみ¶
4 枚のタブ¶
| タブ | 誰のための画面か | 中身 |
|---|---|---|
| ラジコン(既定) | 運転する人 | 前方の映像を全画面に、計器パネル・介入のランプを重ねる |
| 自動運転 | 開発する人 | モードの選択と開始、指令と実測、判断の根拠、地図と経路 |
| 診断 | 点検する人・原因を追う人 | 走行前の点検、電源と熱、通信、時系列のグラフ、記録の一覧 |
| システム同定 | 車両を校正する人 | 校正の試験の実行と記録 |
タブは数字キーの 1〜4 でも切り替わります。見た目は全タブ共通で、レース用のダッシュボード風(カーボンの地、黒いガラスの液晶風のパネル)にしています。
ラジコン — 横目で読める画面¶
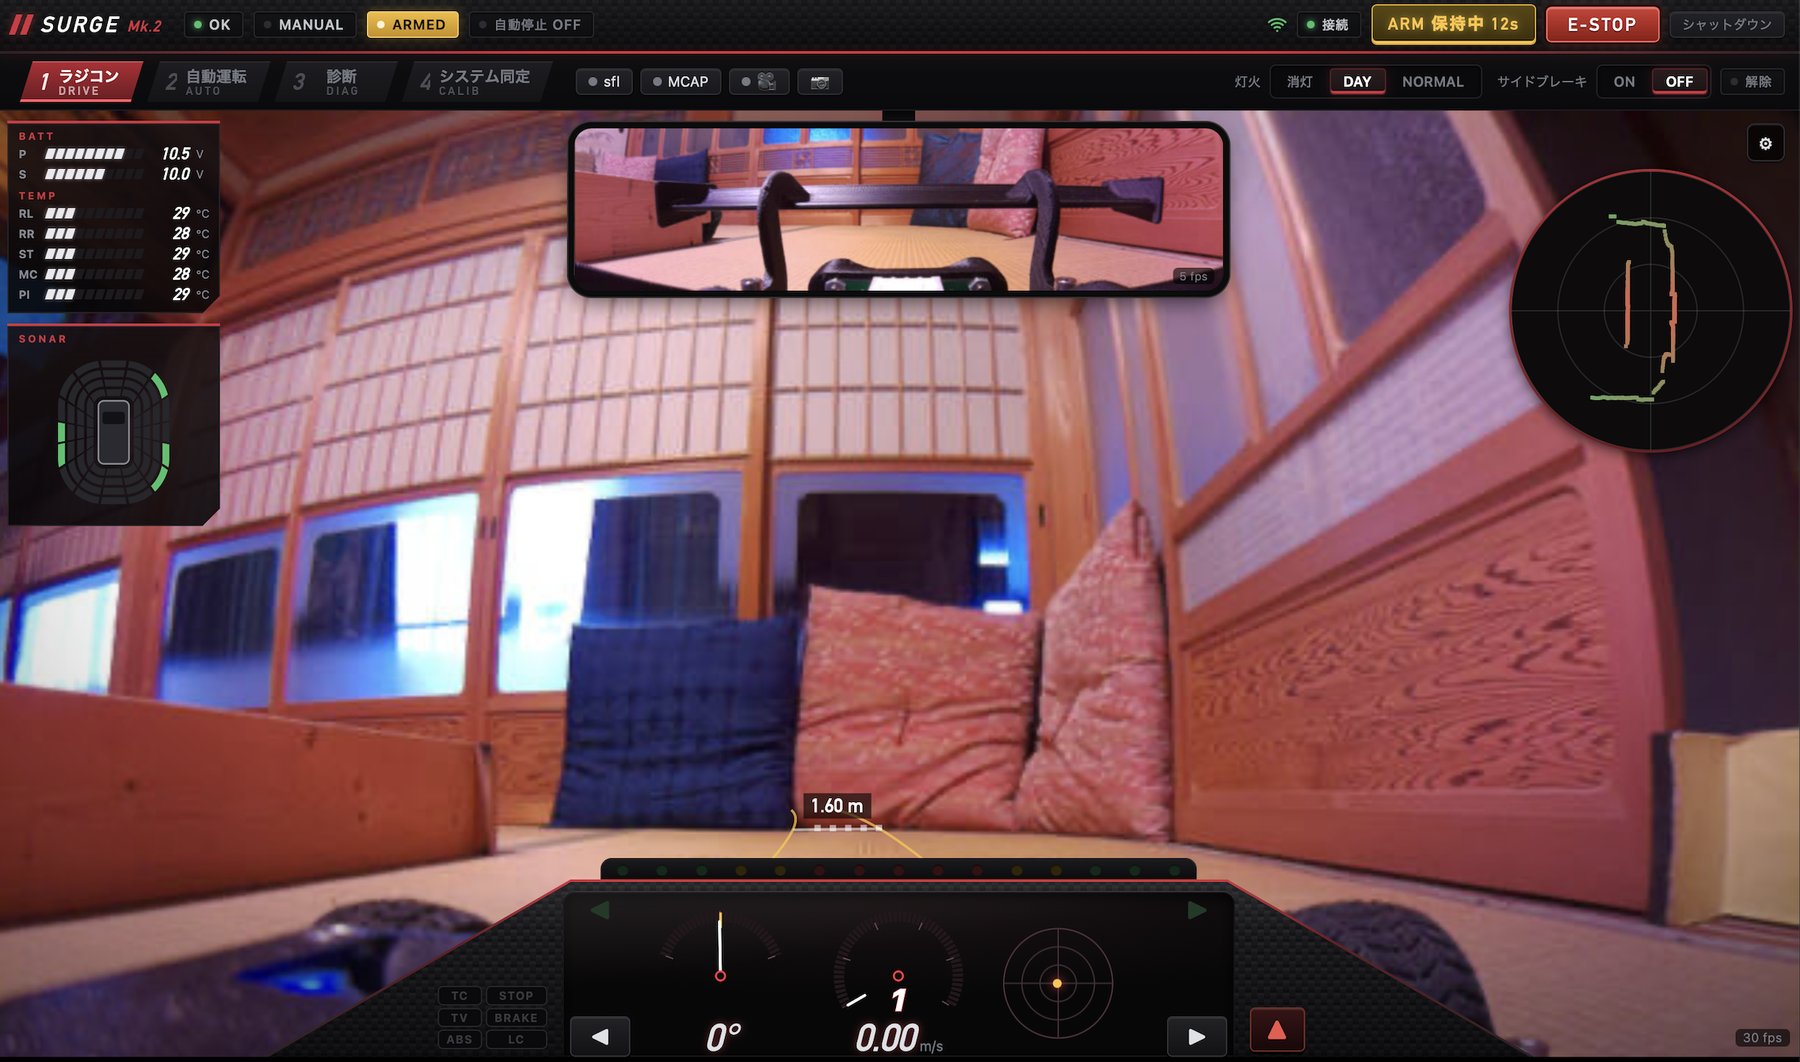
- 前方の映像を全画面にします。映すのはステレオの右(主)カメラで、天井しか写らない上 1/4 は切ります。
- 左下に台形の計器パネルを重ね、右カメラの映像の左下に写る自分の車体を覆います。中身は、車体図(電圧・トルク・スリップ・近接のリング)、ウィンカーに挟まれたシフトライト、速度・舵角・G のメータ、温度、介入のランプです。
- 進路上の障害物(LiDAR)を映像に重ねます。車体のまわりの近さは、断続音のクリアランスソナー(LiDAR +超音波)で伝えます。
- 計器パネルの右下の灯火ボタンで、押すたびに 消灯 → DAY → NORMAL と切り替えます。
- 電池と、後輪・ステアリングのモータドライバの温度は、走行を切り上げる判断に使うので常に出しています。
2026-11-13 にカメラを前方のステレオにしたとき(センサ)、後ろを見るカメラが無くなったので、バックミラーと「バックに入れると後方カメラに切り替える」機能は外しました。
自動運転 — 原因を切り分けられる画面¶
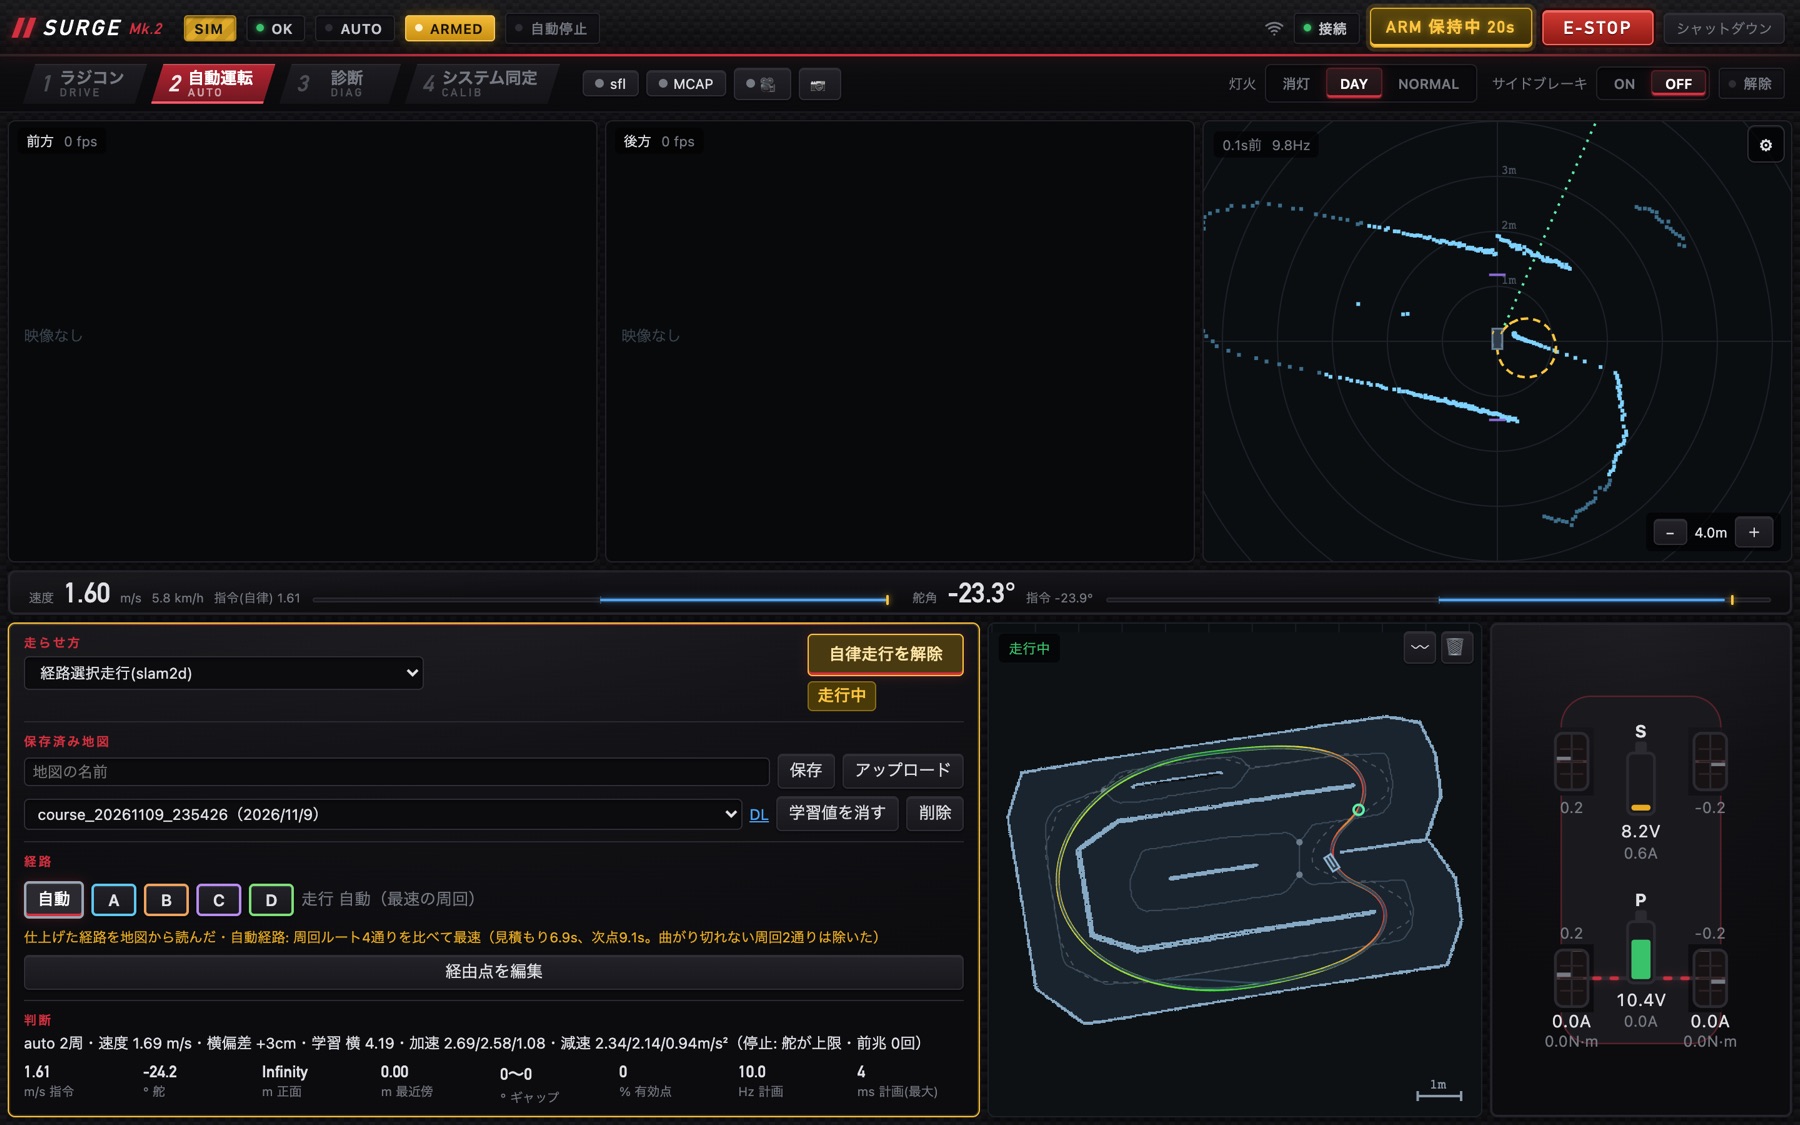
- 上段に、前方の左・右の映像、ステレオの深度映像、LiDAR の 4 枚を並べます(以前は前方・後方の映像と LiDAR)。深度映像を開いている間は、ステレオの照合が回ります。
- 指令と実測を数値で並べて、遅れをそのまま読めるようにしています。
- モードの選択と開始はこのタブ 1 か所だけです。パラメータのスライダは、走行モードの宣言から自動で作られます(走行モード)。
- 地図を使うモードでは、地図パネルと経路パネルが出ます。
診断 — 走る前の点検と、止まった理由¶
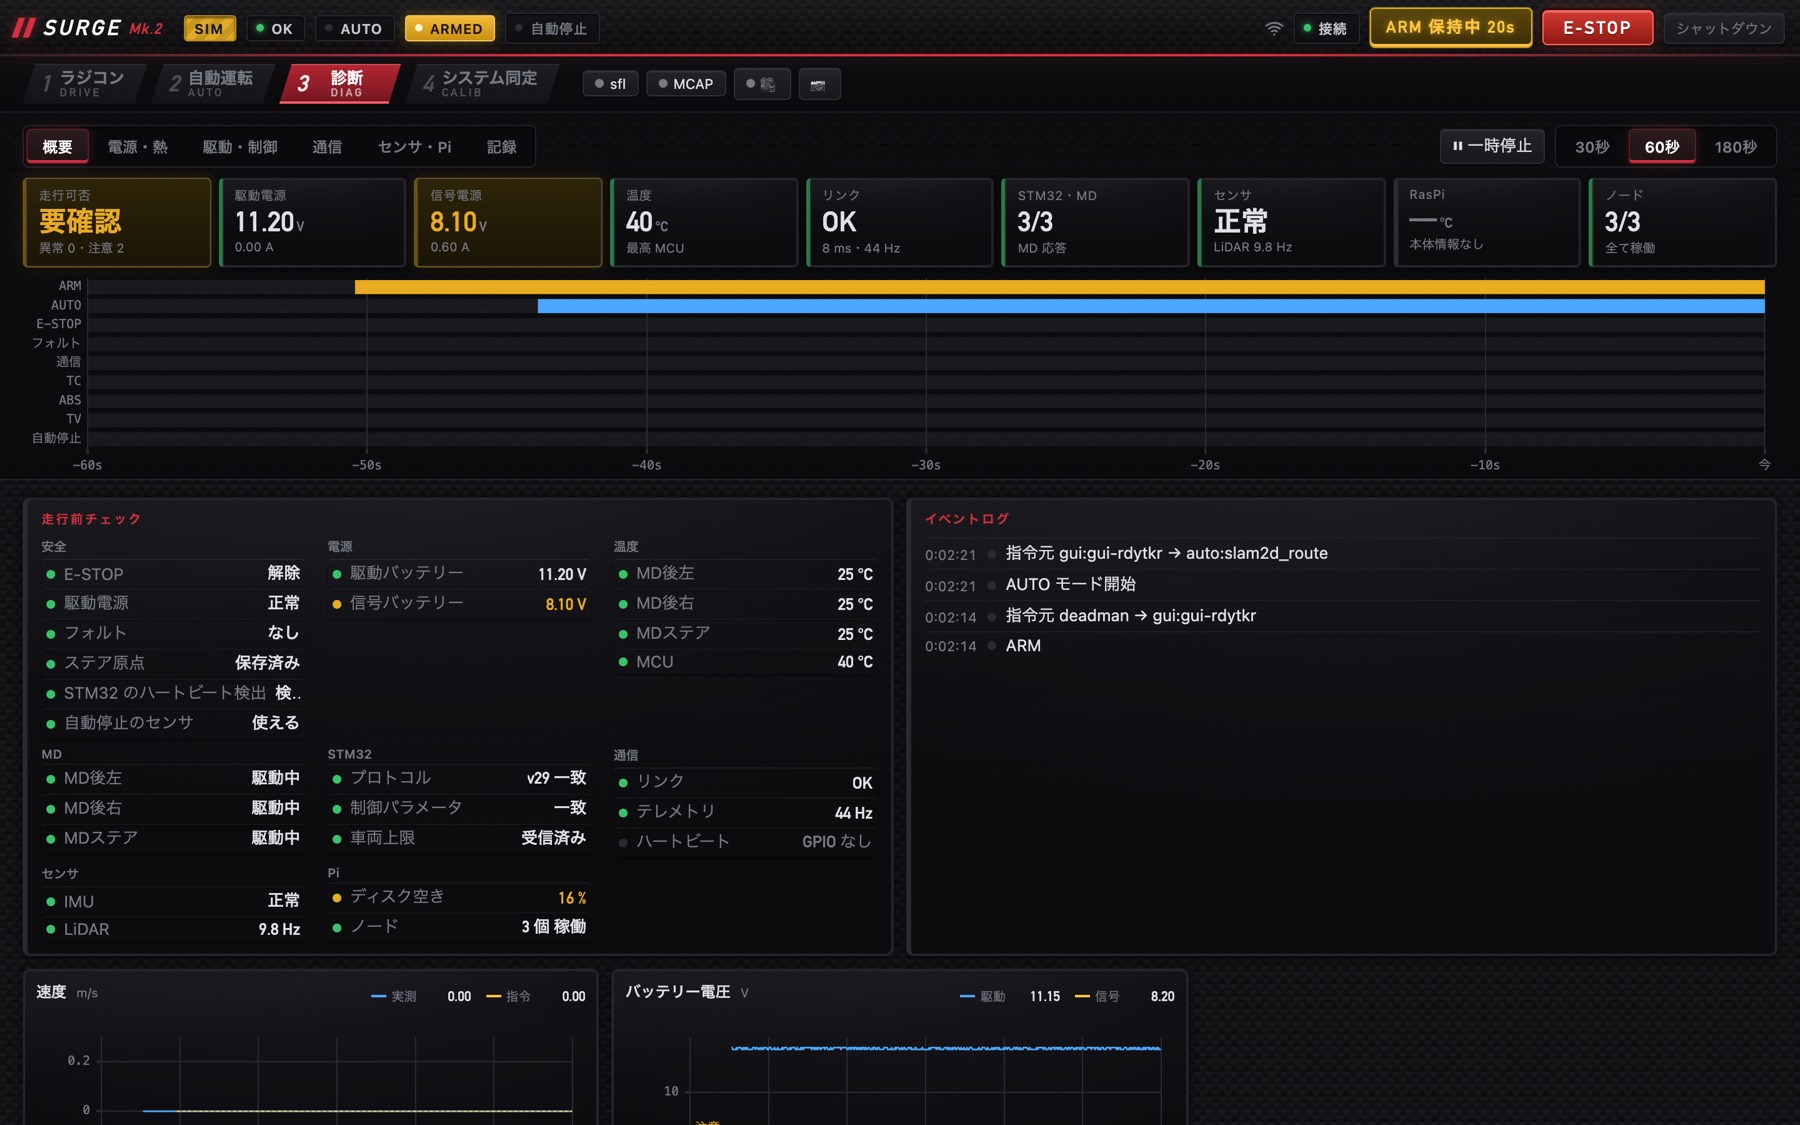
- 上段に常設のサマリ(走ってよいか、電源 2 系統、温度、通信、STM32 とモータドライバ、センサ、Raspberry Pi)と、ARM・自動運転・緊急停止・TC・ABS などのイベントの帯を置きます。
- 下段はサブページ 6 枚(概要・電源と熱・駆動と制御・通信・センサと Pi・記録)です。
- グラフは走行中ずっと裏で記録しています。 異常に気づいてから開いても、手遅れにならないようにするためです。
システム同定 — 車を測る¶
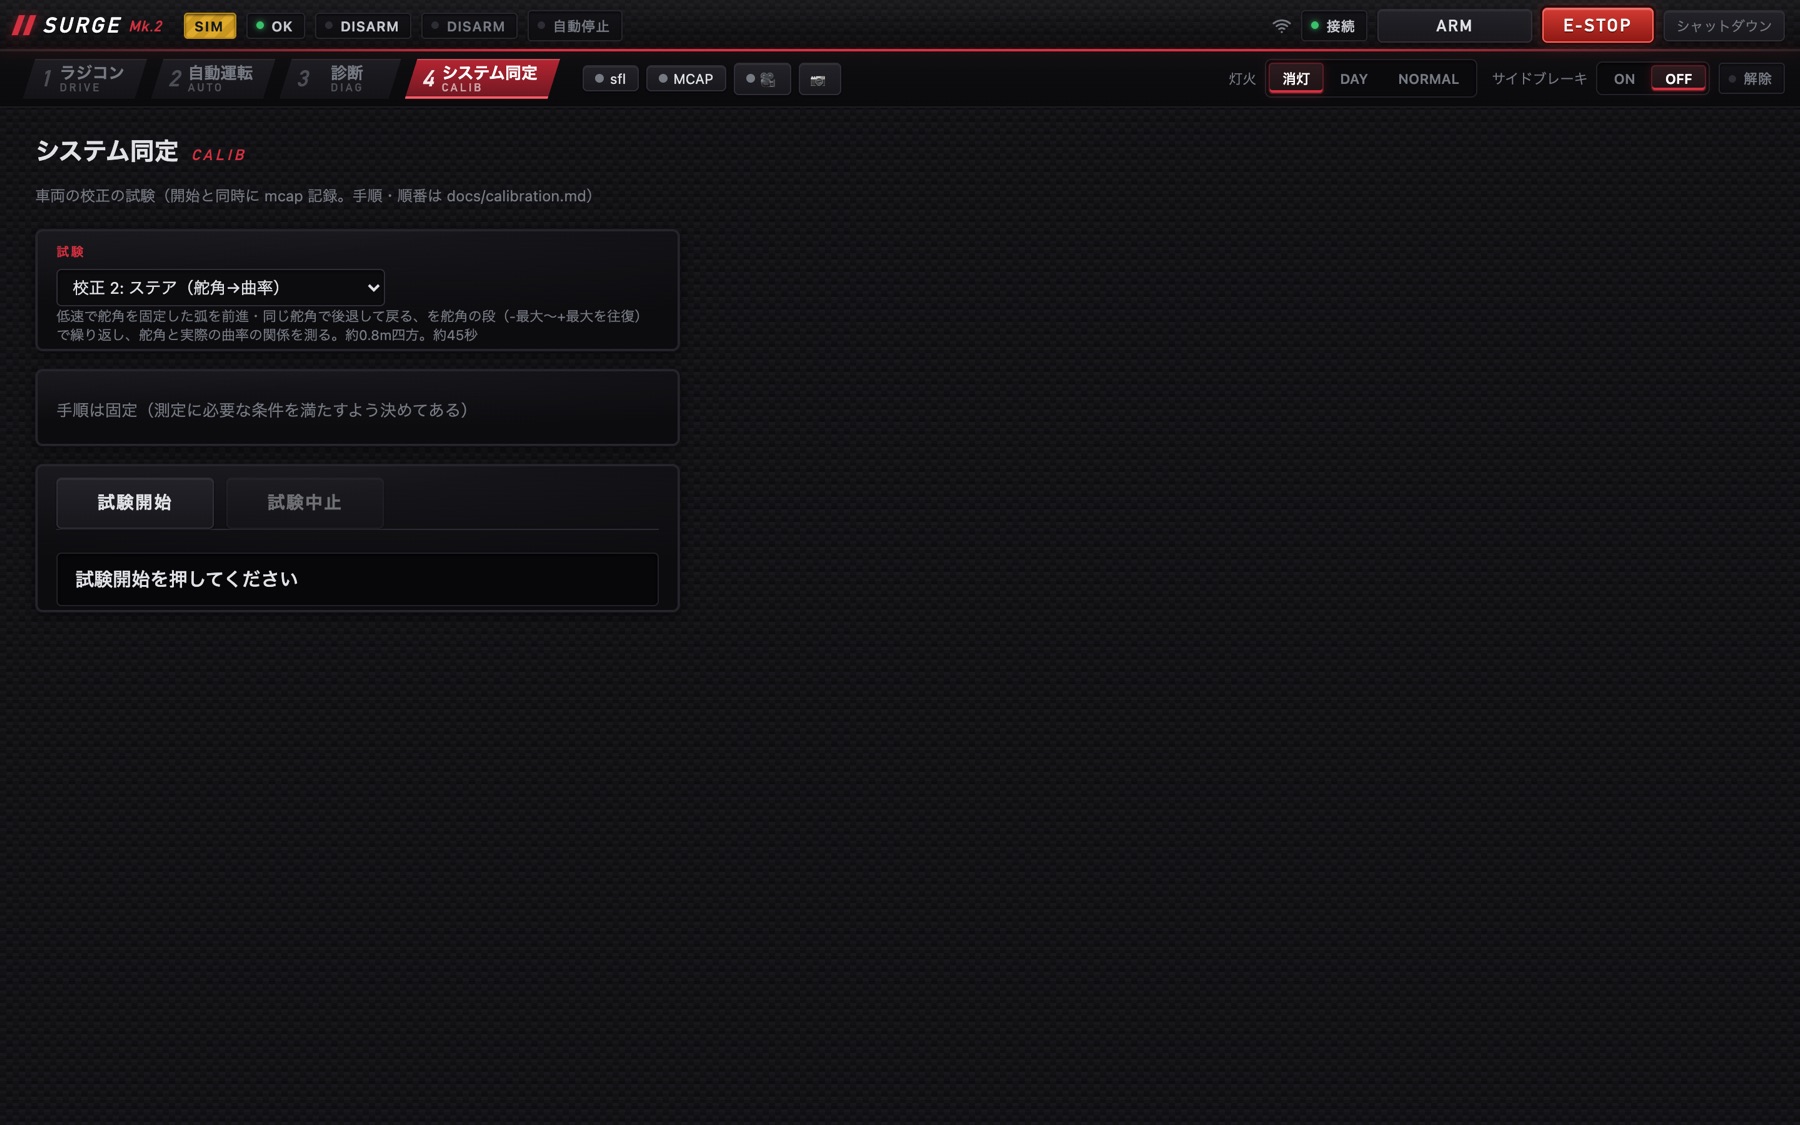
車両の校正の試験を選んで実行し、記録を取ります。解析は Mac 側の校正ツールで行います(補助ツール)。
設計の詳細¶
表示の 4 層 — 何を出すかではなく、どれくらい見るか¶
表示したい項目は 20 個以上あり、全部を同じ大きさで並べると何も読めません。項目の重要度ではなく、人がどれくらいの頻度でそこに視線を置くかで分けました。
| 層 | 性質 | 扱い | 例 |
|---|---|---|---|
| A. 常に凝視 | 走行中ずっと見ている | 画面の大部分 | 前方カメラ、LiDAR の俯瞰、予定の進路 |
| B. 常に周辺視 | 横目で追う | 小さく固定配置、色で異常を伝える | 速度、舵角、モード、遅延 |
| C. 異常のときだけ | 普段は見ない | 平常時は畳み、しきい値を超えたら前に出す | 温度、電圧、CPU、通信の取りこぼし |
| D. 診断・設定 | 走行後・調整時 | 別のタブに分ける | パラメータ、グラフ、校正 |
C の扱いが肝です。 正常な間の温度や電圧は情報量がゼロです。「今まさに異常」だけを前に出す条件にし、累積の回数は小さなバッジで数字だけ出します (起動直後に 1 回だけ起きた通信エラーで、パネルが開きっぱなしになるのを防ぐため)。隠すのは正常な数字だけで、異常は必ず出します。
速いデータを React に通さない¶
点群・地図・カメラは 20〜30 Hz で届きます。これを React の状態に入れると、再描画で画面がすぐに破綻します。そこで流量で 3 つに分けています。
WebSocket ─┬─▶ 点群・地図・カメラ → 置き場に置き、Canvas が描画のたびに読む(React を通らない)
           ├─▶ 数値の表示         → 間引いて配る(人は 20 Hz で変わる数字を読めない)
           └─▶ 接続状態・設定      → 変わったときだけ状態管理(Zustand)へ
時系列のグラフは uPlot、点群と地図は Canvas 2D で描いています。
止める手段を必ず残す¶
運転は「走行許可(ARM)を保持し、無操作が続いたら外れる」方式です。そのうえで、すぐに止める経路を複数残しています。
| 経路 | 応答 |
|---|---|
| Esc キー、画面の緊急停止ボタン、ゲームパッド | すぐに走行許可を外す(権限も条件も要らない) |
| ブラウザのタブが裏に回る | すぐに走行許可を外す |
| ブラウザが固まる・Wi-Fi が切れる | 指令が途絶え、車側が走行許可を外す |
| 操縦権を失う(別の端末の緊急停止・切断) | 走行許可の要求を下ろす。自動では取り直さない |
操縦権は同時に 1 人です(2 つの画面から舵を切ると「勝手にハンドルが戻る」ため)。緊急停止だけは、権限を問わず誰でも押せます。
設定の正は車の側¶
画面は起動時に全設定を車から受け取り、変更は 1 つずつ送って、車が確定した値で表示を更新します。 画面の側で先に表示を変える(楽観的な更新)ことはしません。範囲外の値は車側で丸められ、表示と実際が食い違うからです。