電装と電源¶
要点
- 頭脳は 2 つです。Raspberry Pi 5 が「どこへ、どれくらいの速さで」を決め、STM32F446RE(自作の制御基板)が「タイヤにどうトルクを伝えるか」を決めます。
- 電源は駆動用と信号用の 2 系統に分け、それぞれ Ni-MH 電池(9.6 V・1600 mAh)を積んでいます。両方とも電圧と電流を測り、ヒューズを入れています。
- Raspberry Pi から STM32 へは、通信とは別に「生きている」合図(ハートビート)を送っています。合図が止まれば STM32 が車を止めます。
しくみ¶
全体の配線¶
flowchart LR
  subgraph PWR["電源"]
    BD["駆動用バッテリー<br/>Ni-MH 9.6 V"]
    BS["信号用バッテリー<br/>Ni-MH 9.6 V"]
  end
  subgraph MB["制御基板(自作)"]
    STM["STM32F446RE"]
    DC["DC-DC<br/>→ 5 V"]
    IMU["MPU6050"]
  end
  PI["Raspberry Pi 5"]
  MDL["MD 左後輪"]
  MDR["MD 右後輪"]
  MDS["MD ステアリング"]
  BS --> DC --> PI
  BS --> STM
  BD --> MDL & MDR & MDS
  PI <-->|"UART 1 Mbps"| STM
  PI -.->|"GPIO6 ハートビート 100 Hz"| STM
  STM <-->|"UART 1 Mbps ×3"| MDL & MDR & MDS
  IMU --- STM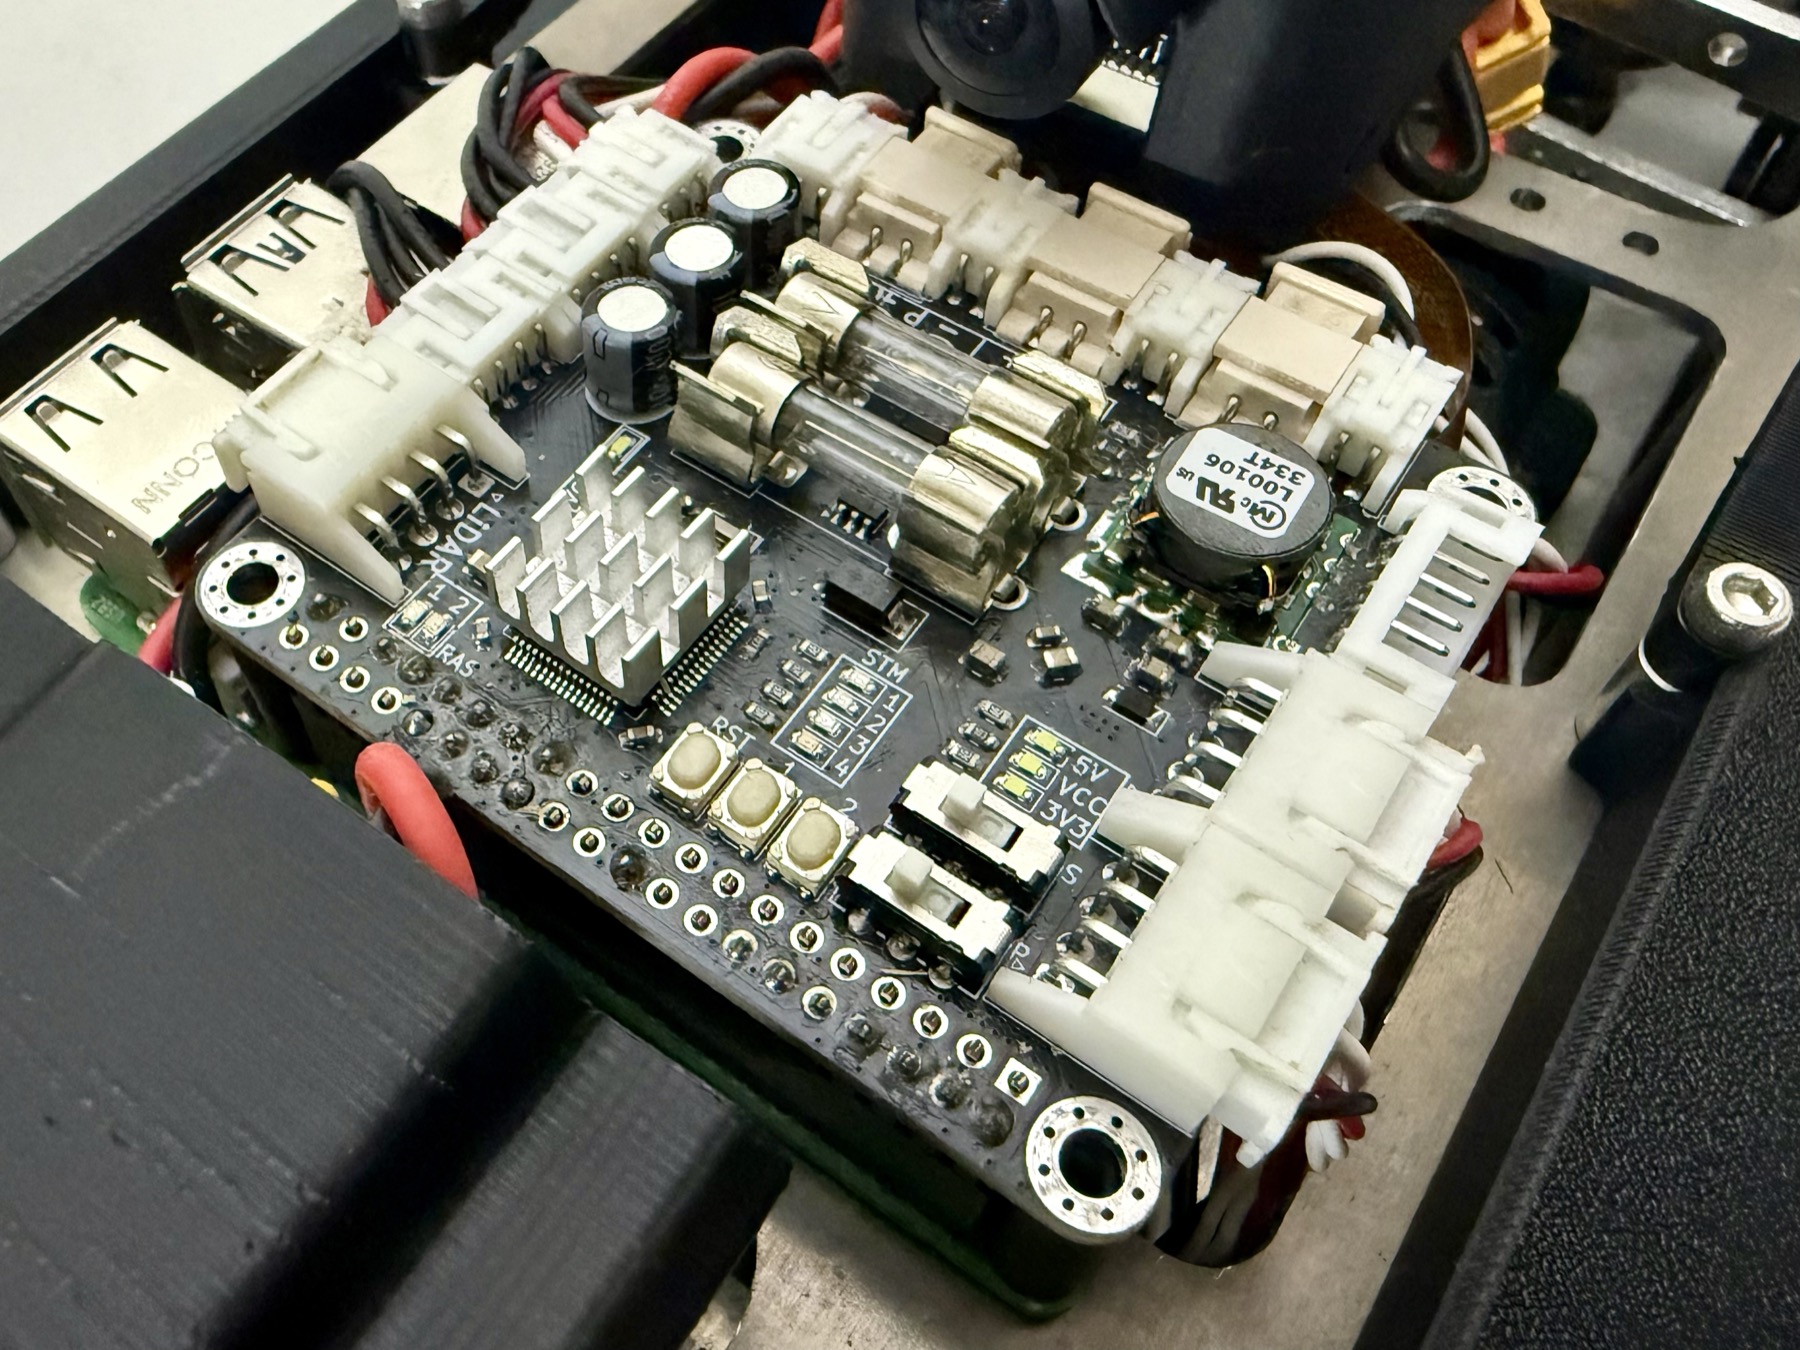
2 系統の電源¶
| 系統 | 電池 | 給電先 |
|---|---|---|
| 駆動用 | Ni-MH 8 セル(9.6 V・1600 mAh) | 3 枚の MD(後輪 2・ステアリング 1) |
| 信号用 | Ni-MH 8 セル(9.6 V・1600 mAh) | 制御基板、DC-DC で 5 V に落として Raspberry Pi 5 |
2 系統に分けてあるので、片方だけが落ちることがあります。たとえば駆動用を切っても、Raspberry Pi と STM32 は動き続けます。 過電流などで駆動用の電源が遮断されると、その状態をラッチ(保持)し、電源を入れ直すまで復帰しません(安全層)。
両方の系統で電圧と電流を測っているので、電池の残りや、モータがどれだけ電流を使っているかを走行中に記録できます。
設計の詳細¶
制御基板(MainBoard)¶
STM32 を載せた自作の基板です。KiCad で設計し、JLCPCB に発注しています。
現在載っているのは最新版で、回路図は AutonomousCar の Circuit/ にあります。
| 役割 | 部品(回路図 MainBoard_V3_2 から) |
|---|---|
| マイコン | STM32F446RE |
| IMU | MPU-6050 |
| 5 V の DC-DC | OKL-T/6-W12N-C |
| 3.3 V のレギュレータ | LM1117-3.3 |
| 電流の測定 | 電流アンプ INA180A2 ×2 |
| 保護 | ヒューズ ×2、TVS ダイオード(SMAJ13A ×2・SMAJ5.0A) |
| Raspberry Pi との接続 | 40 ピンのヘッダ |
| その他 | レベル変換用の MOSFET(BSS138)、ブザー、LED、スイッチ |
基板の版について
リポジトリには MainBoard_V1〜V3_2 があり、車に載っているのは一番新しい V3_2 です。上の表はその回路図から読み取りました。
灯火・エンコーダ基板(OtherBoard)¶
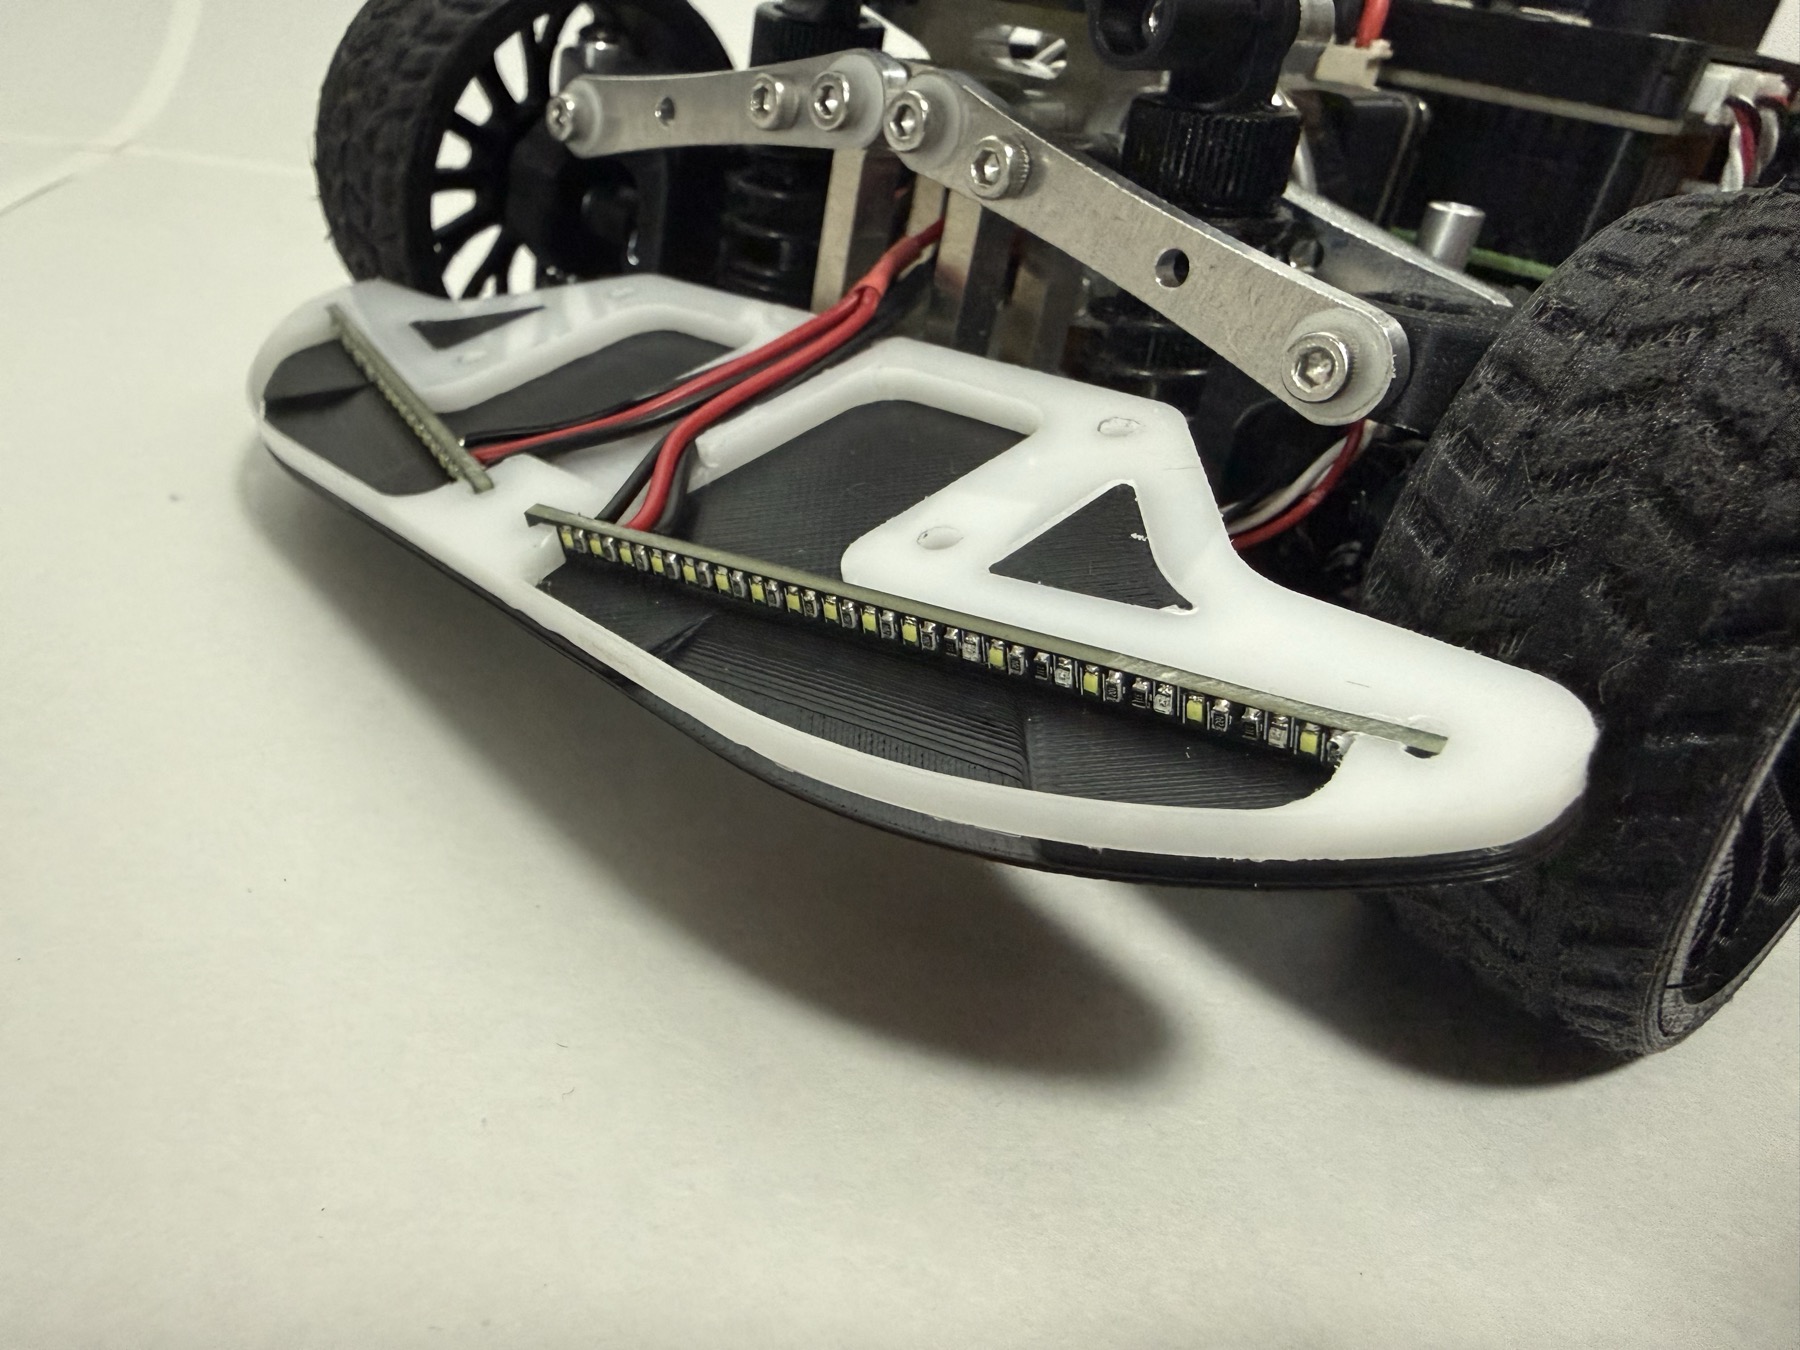
ヘッドライト・ブレーキランプ・方向指示器と、前輪のエンコーダ(AS5600)をまとめた自作の基板です(Circuit/OtherBoard_V1)。
前輪の車速を測る角度センサは、この基板に載っています(シャシーと足まわり)。
Raspberry Pi と STM32 のつなぎ方¶
| ピン | 用途 |
|---|---|
| GPIO14 / GPIO15 | UART(1 Mbps)。指令・テレメトリ・LiDAR の中継 |
| GPIO6 | ハートビート。100 Hz の矩形波 |
| GPIO18 / GPIO19 / GPIO13 | ブザー / 緑の LED / 赤の LED |
UART の中身は UART プロトコル にあります。
ハートビート — 通信とは別の「生きている」合図¶
Raspberry Pi は GPIO6 から 100 Hz の矩形波を出し続けます。STM32 はこの波を監視し、途切れたら車を止めます。
単純に「Low なら止まれ」という停止線にしないのは、断線するとプルアップで High(=正常)に戻ってしまい、異常に気づけないためです。 波が途切れたことを見る方式なら、この 1 本で Raspberry Pi のフリーズ・電源断・断線・プロセスの停止をすべて検出できます。 一度止まったら STM32 は停止を保持し、解除には車体のボタンを人が押す必要があります(上位の安全設計、安全層)。
さらに深く
出典: 電源の構成(DC-DC・電圧と電流の測定・ヒューズ)は開発者への聞き取り(2026-11-09)。電池は PROTOPEDIA.md と docs/system_overview.md §2。部品は Circuit/MainBoard_V3_2 の回路図。ピンは system_overview.md §2。