シャシーと足まわり
要点
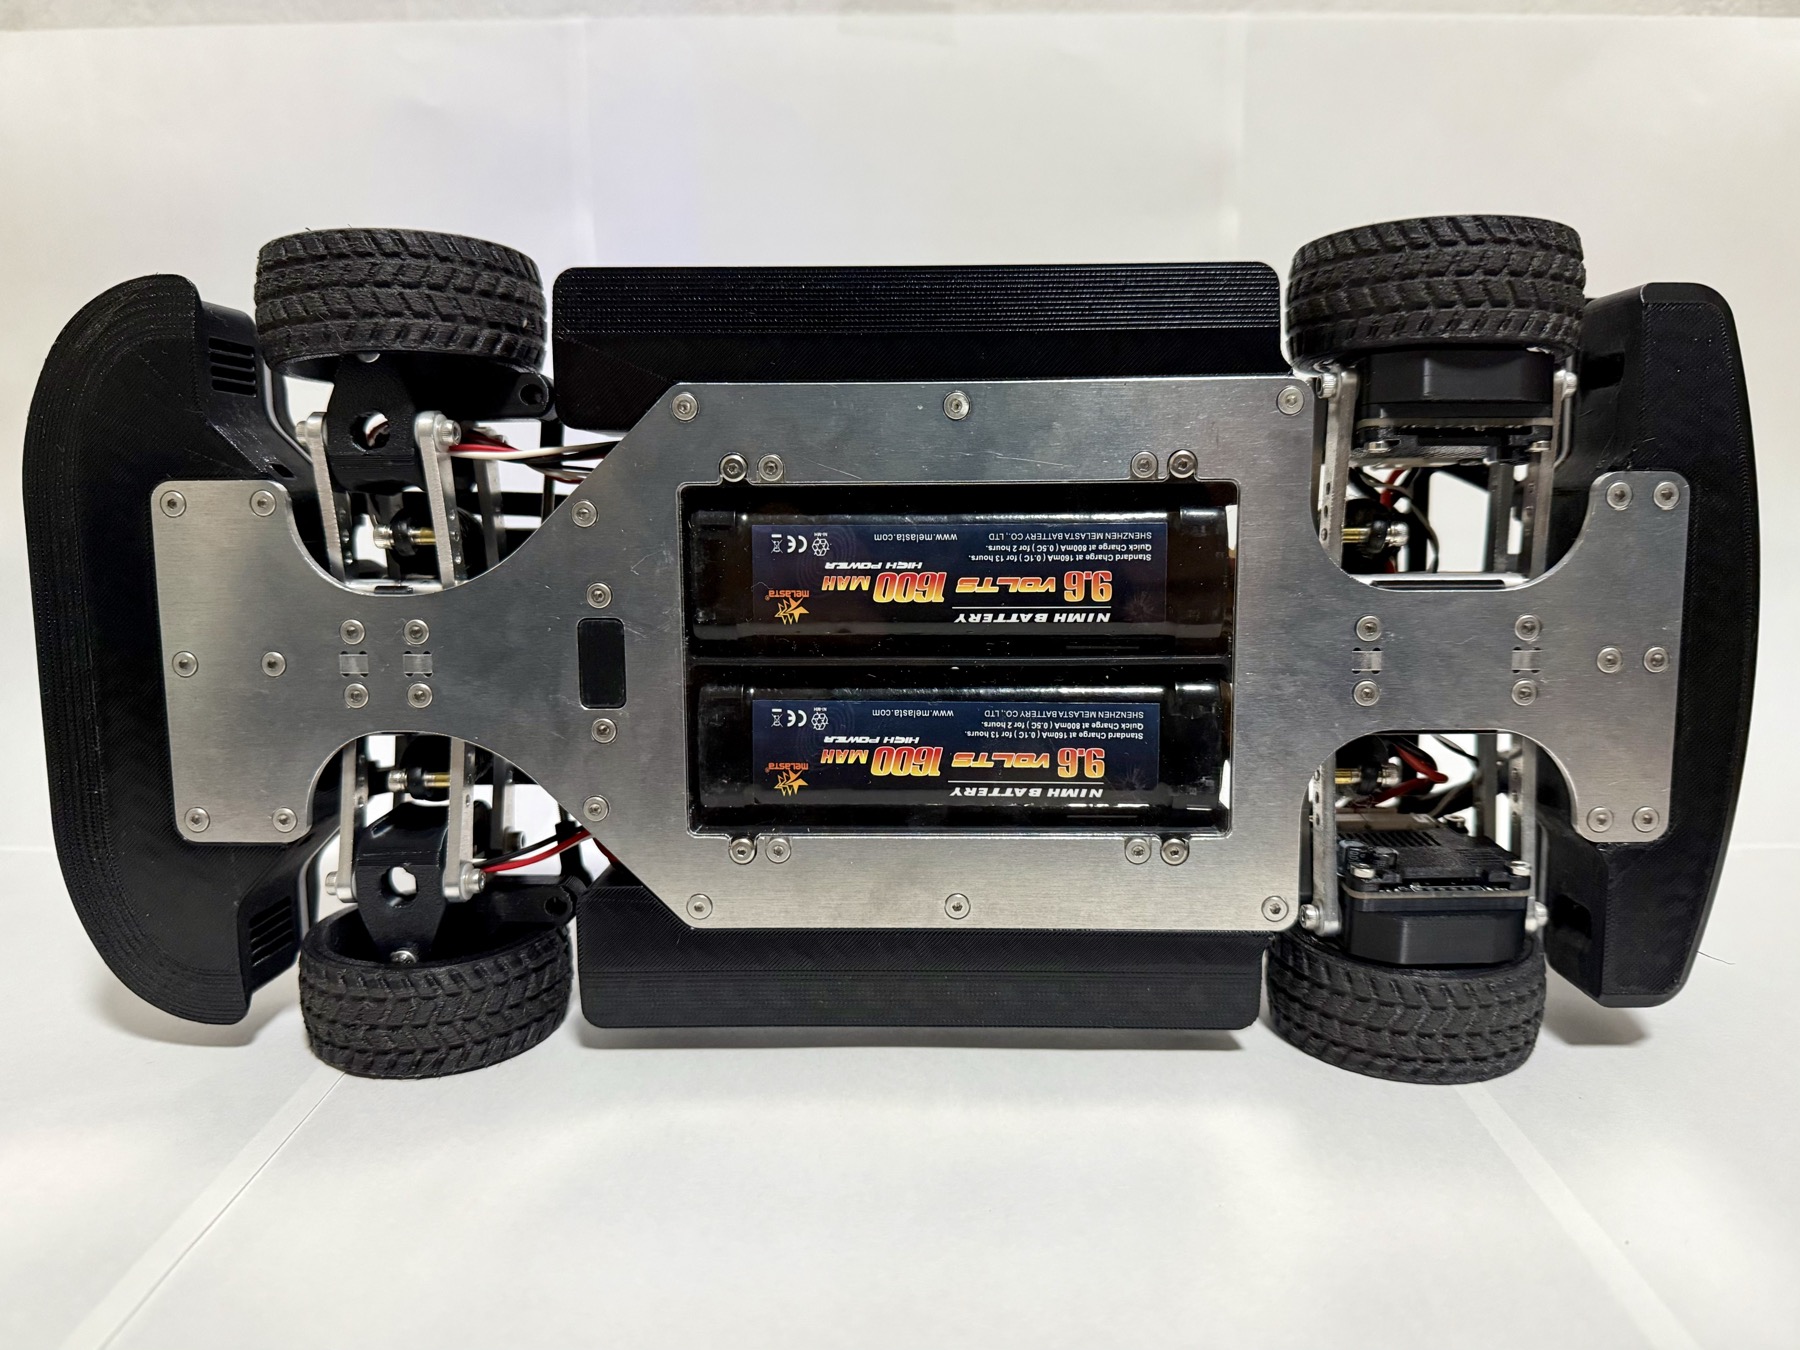
- シャシーは厚さ 3 mm のアルミ板(T3)です。
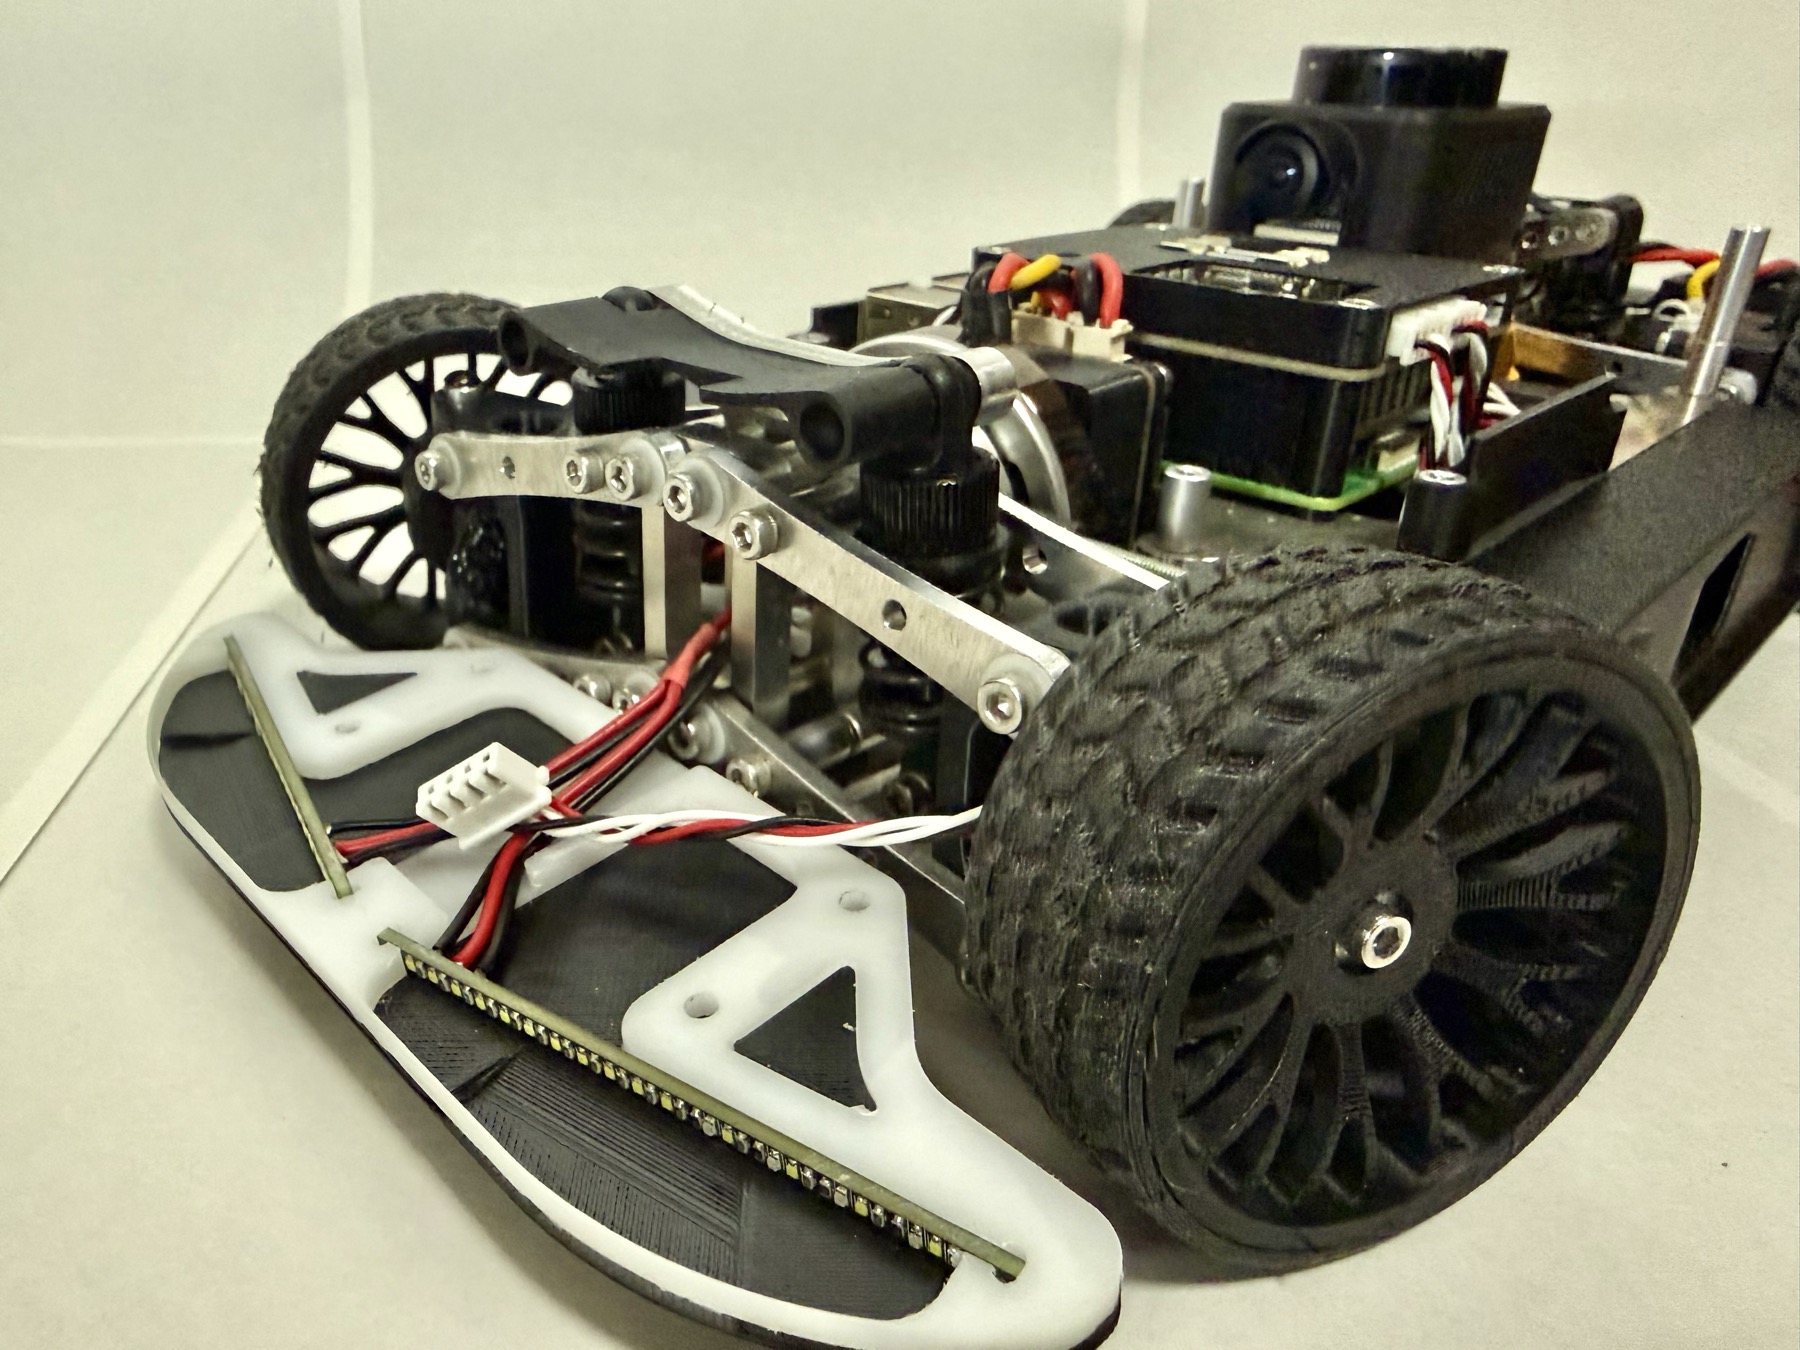
- 足まわりは前後ともダブルウィッシュボーンで、ラジコン用のオイルダンパーを使っています。
- 前輪は駆動しない代わりに、車速を測るセンサの役目を持ちます。ネジを車軸にして、ネジごと回る構造です。
しくみ
車体の大きさ
| 量 | 値 |
|---|---|
| 外形(長さ × 幅) | 約 0.37 m × 0.18 m |
| 質量 | 2.0 kg |
| ホイールベース | 0.23 m |
| 後輪トレッド | 0.155 m |
| 車輪半径 | 30 mm |
いずれも vehicle.toml の実測値です(2026-08-20 確定)。
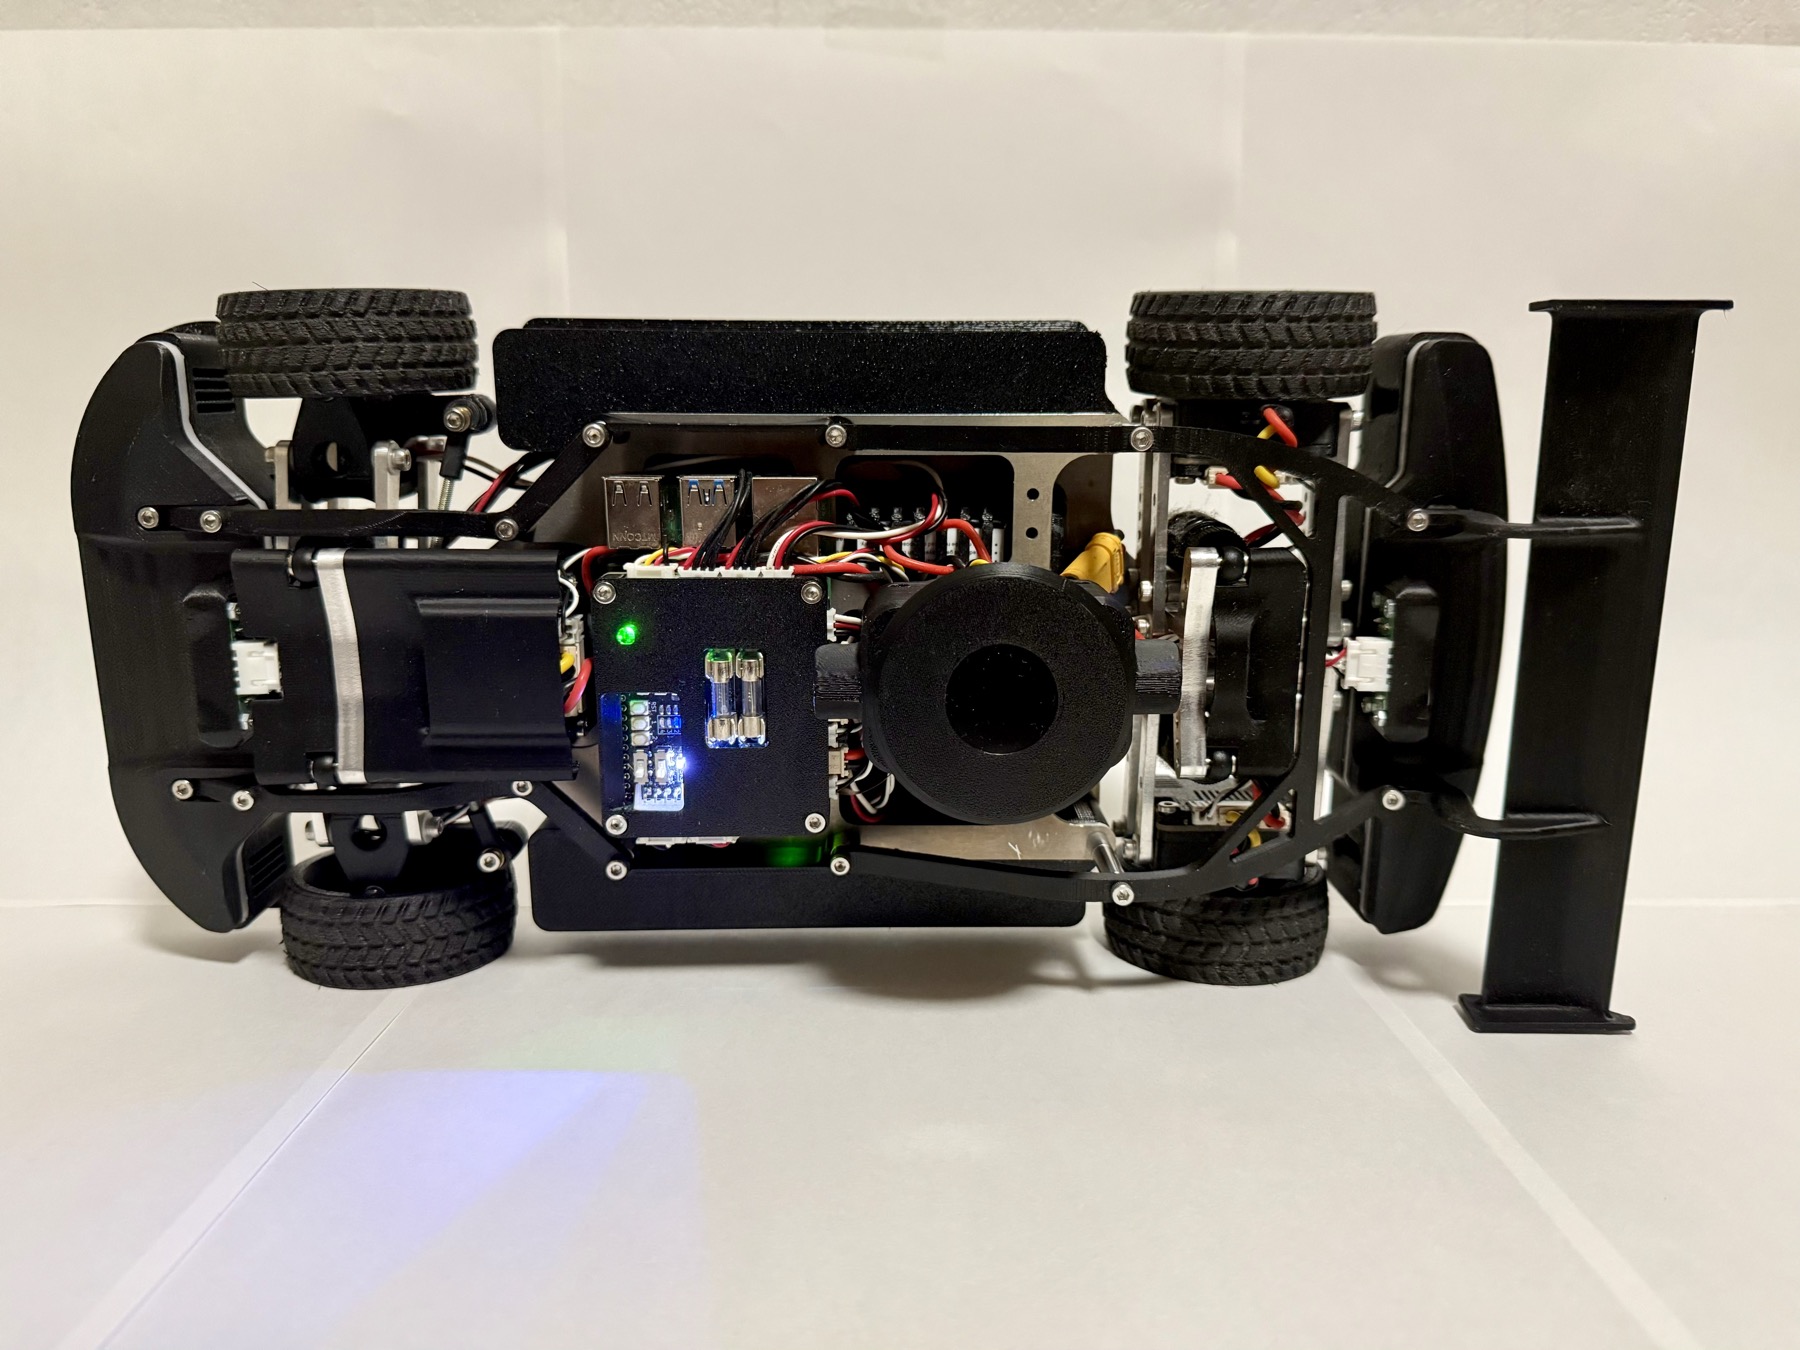
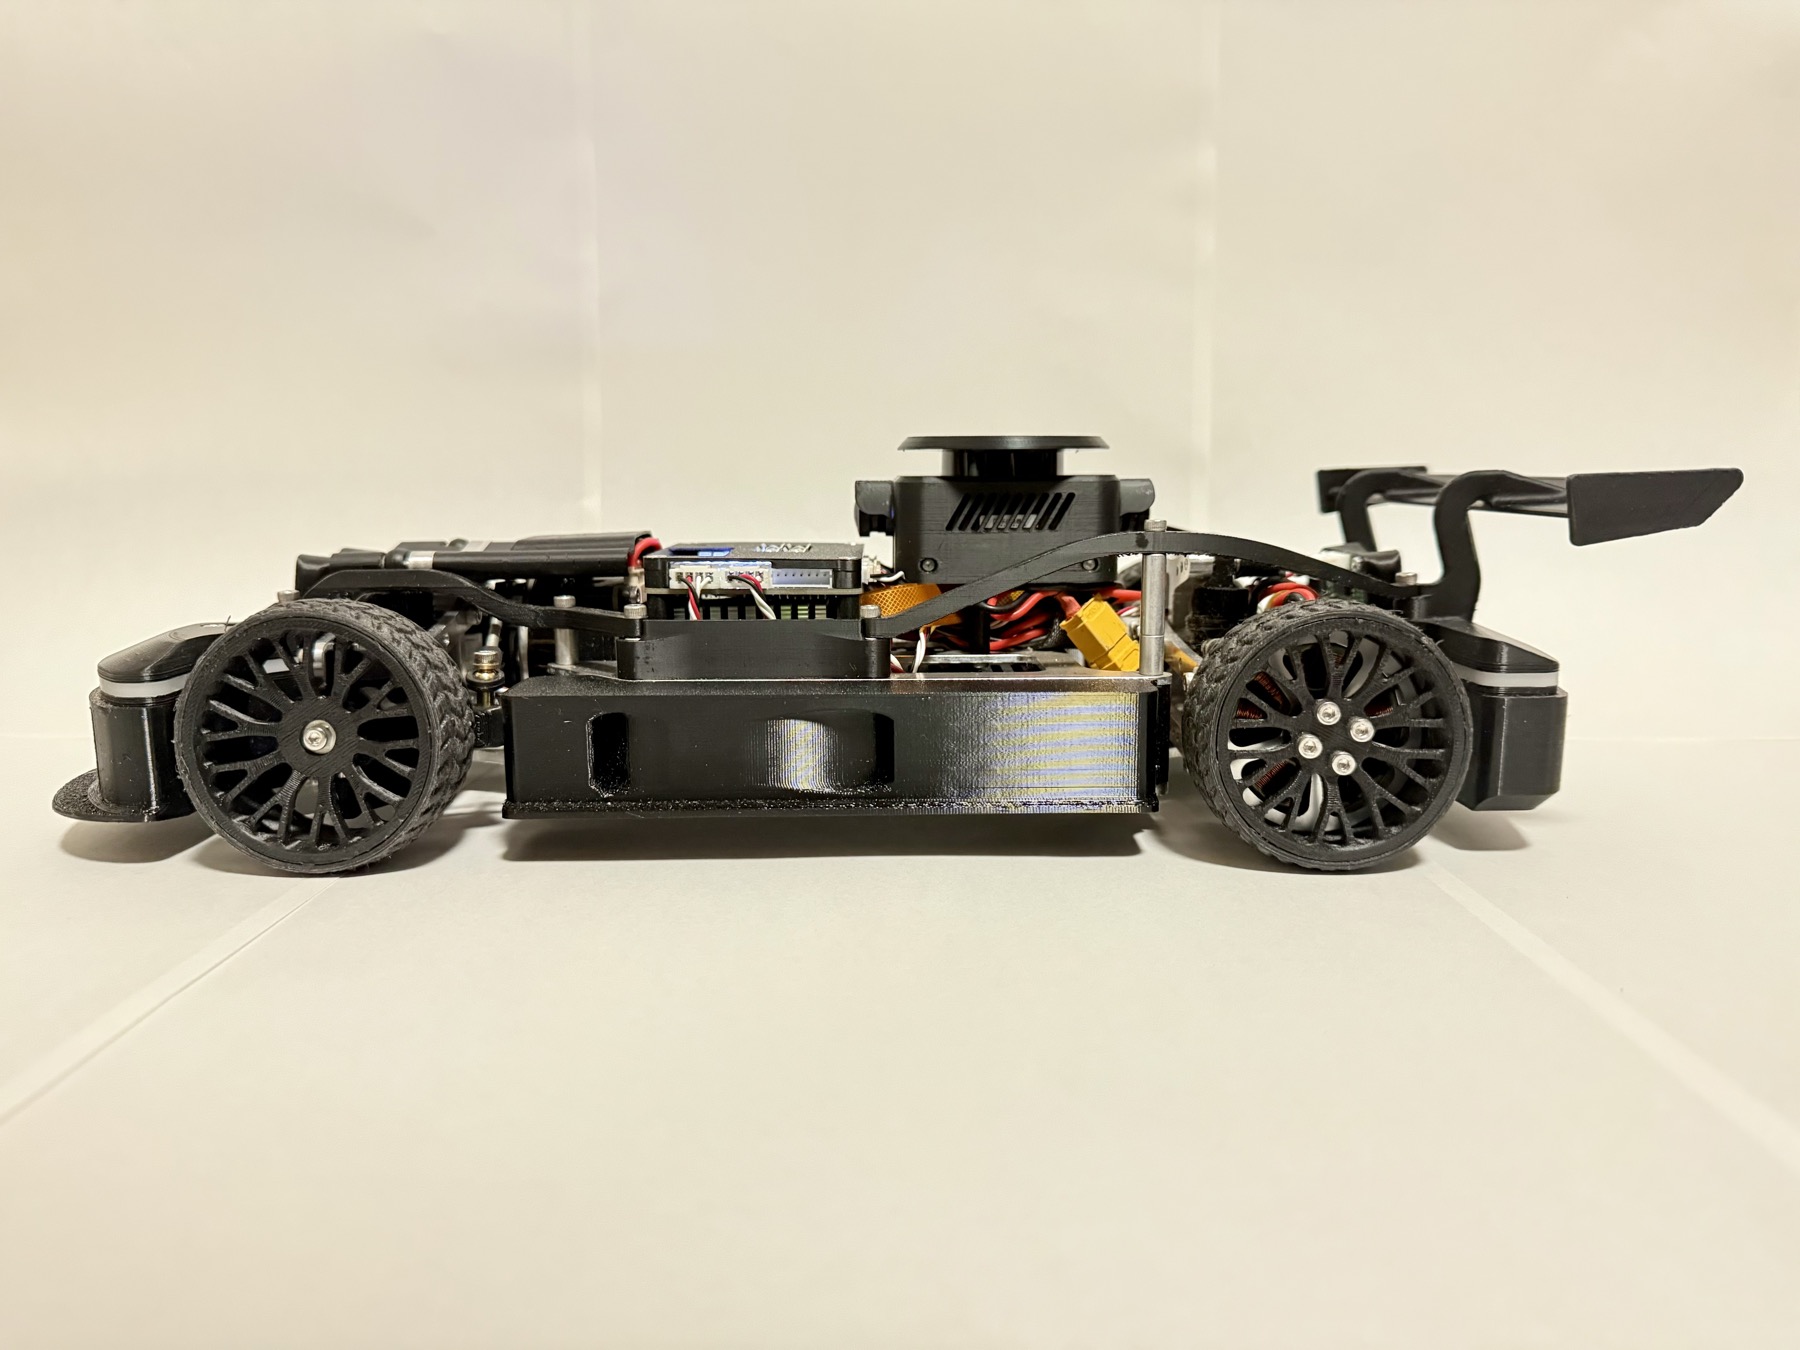
シャシー
主となる板は、厚さ 3 mm のアルミ板です。 その上に、制御基板・Raspberry Pi 5・LiDAR・バッテリーなどを載せています。
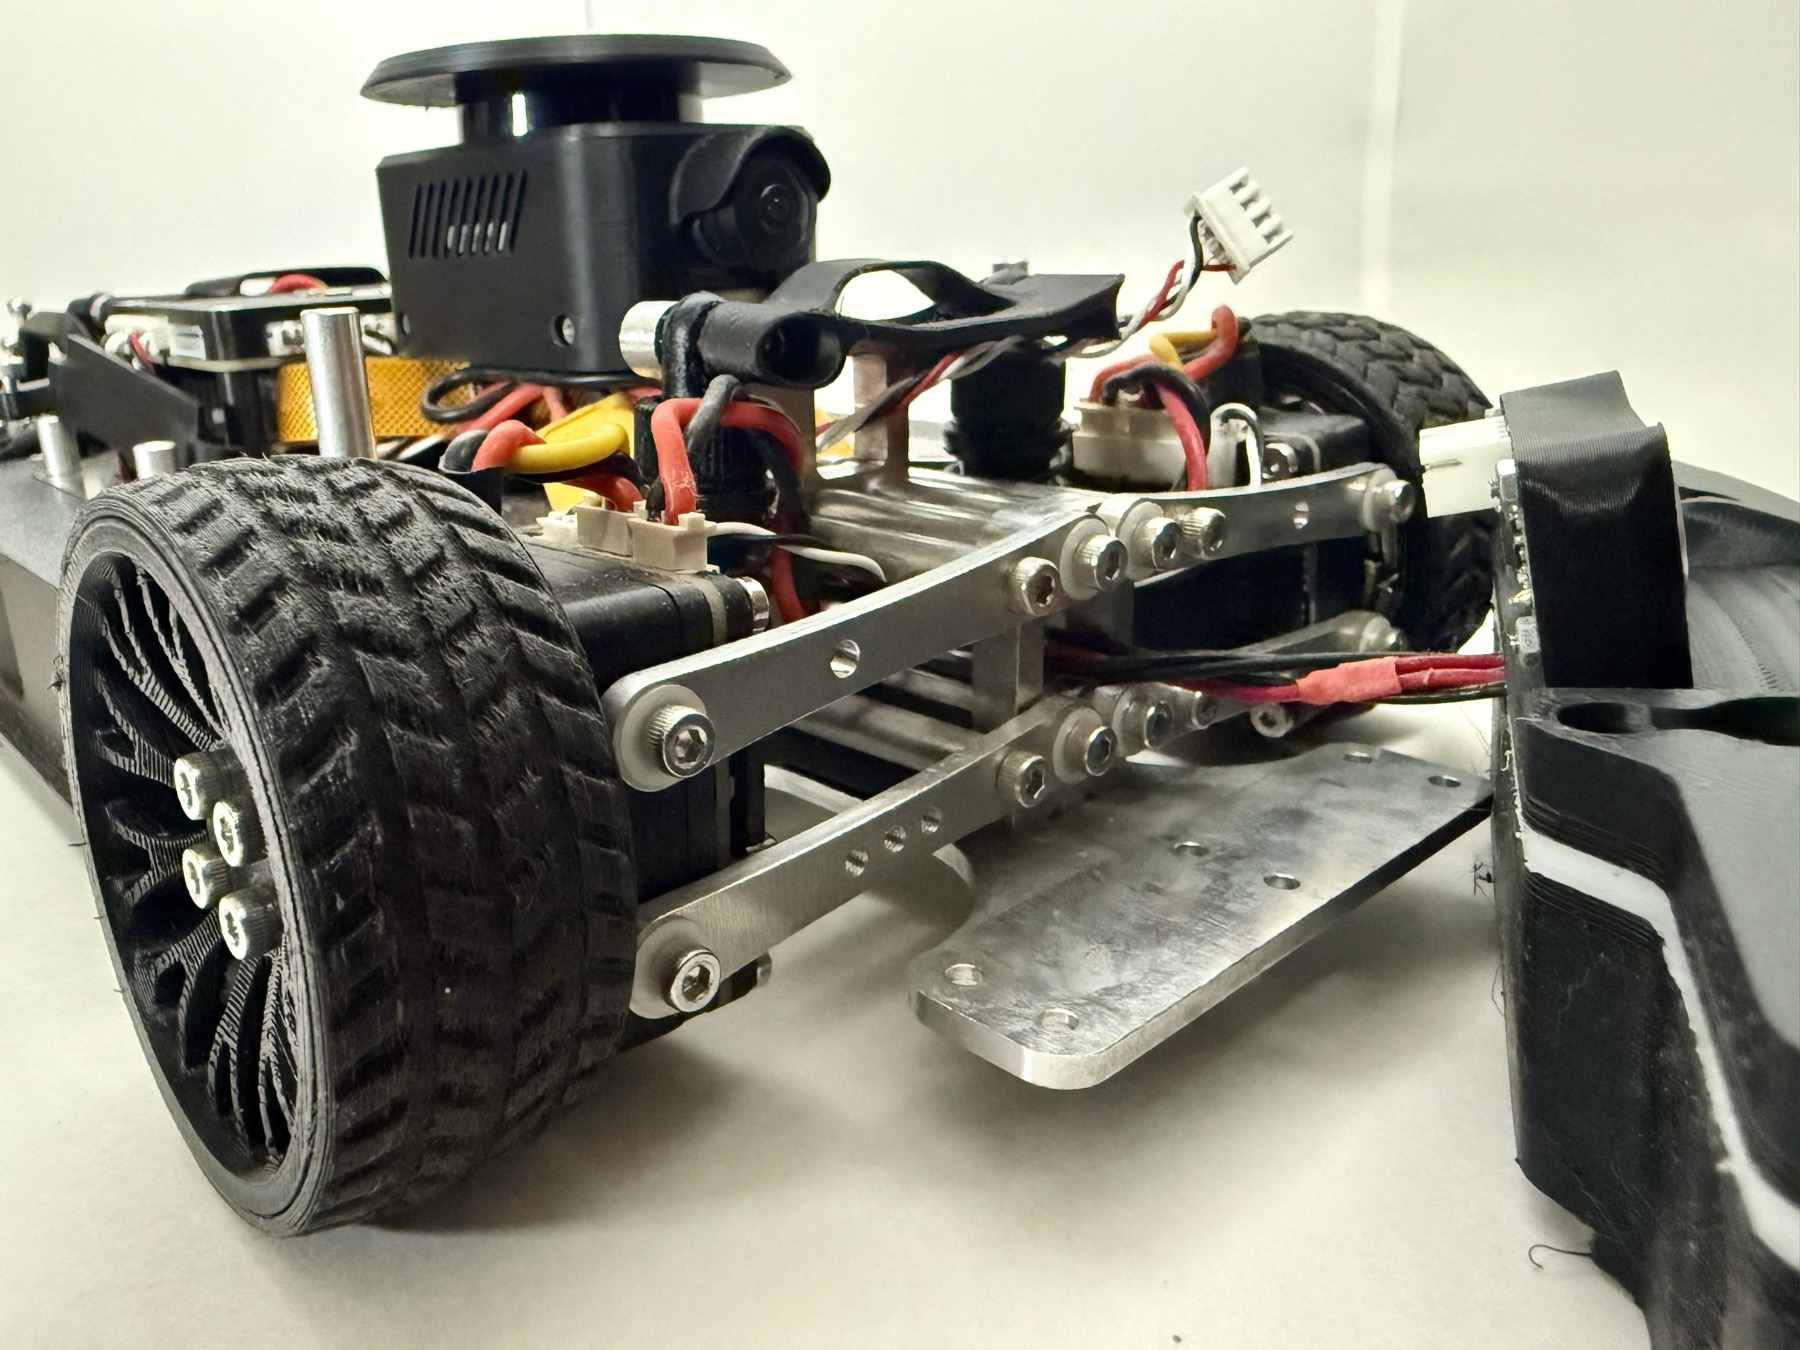
サスペンション
前後ともダブルウィッシュボーンです。上下 2 本のアームで車輪を支え、ラジコン用のオイルダンパーでばねと減衰を受け持たせています。
設計の詳細
前輪 — 回るネジが車軸になる
前輪は駆動しません。その代わり、車速を測るためのセンサを兼ねています。 後輪は駆動力で空転することがあるので、空転しない前輪で測るほうが、実際の車速に近い値が取れるためです(駆動制御)。
前輪の構造は次のとおりです。
- ナックルにベアリングを 2 個(ダブルベアリング)入れています。
- ネジを車軸にしてホイールを固定します。
- ネジの先端は、エンコーダ用の磁石を付けた自作のナットで留めています。
つまり、ネジそのものが車輪と一緒に回ります。ネジの先端の磁石が車輪と同じだけ回るので、その回転を磁気式の角度センサ(AS5600)で読めば、車輪の角度が分かります。 角度センサは、灯火と一緒にまとめた自作の基板(OtherBoard)に載っています(電装と電源)。
前輪の角度センサの使い方
前輪の角度センサはアナログの絶対角エンコーダで、分解能は粗めです。 そのため、STM32 は加速度センサと組み合わせたカルマンフィルタで車速を推定しています。 ここから加速度を微分して使うことはしません(駆動制御)。
さらに深く
出典: シャシー・サスペンション・前輪の構造は開発者への聞き取り(2026-11-09)。寸法と質量は vehicle.toml。