ステアリング
要点
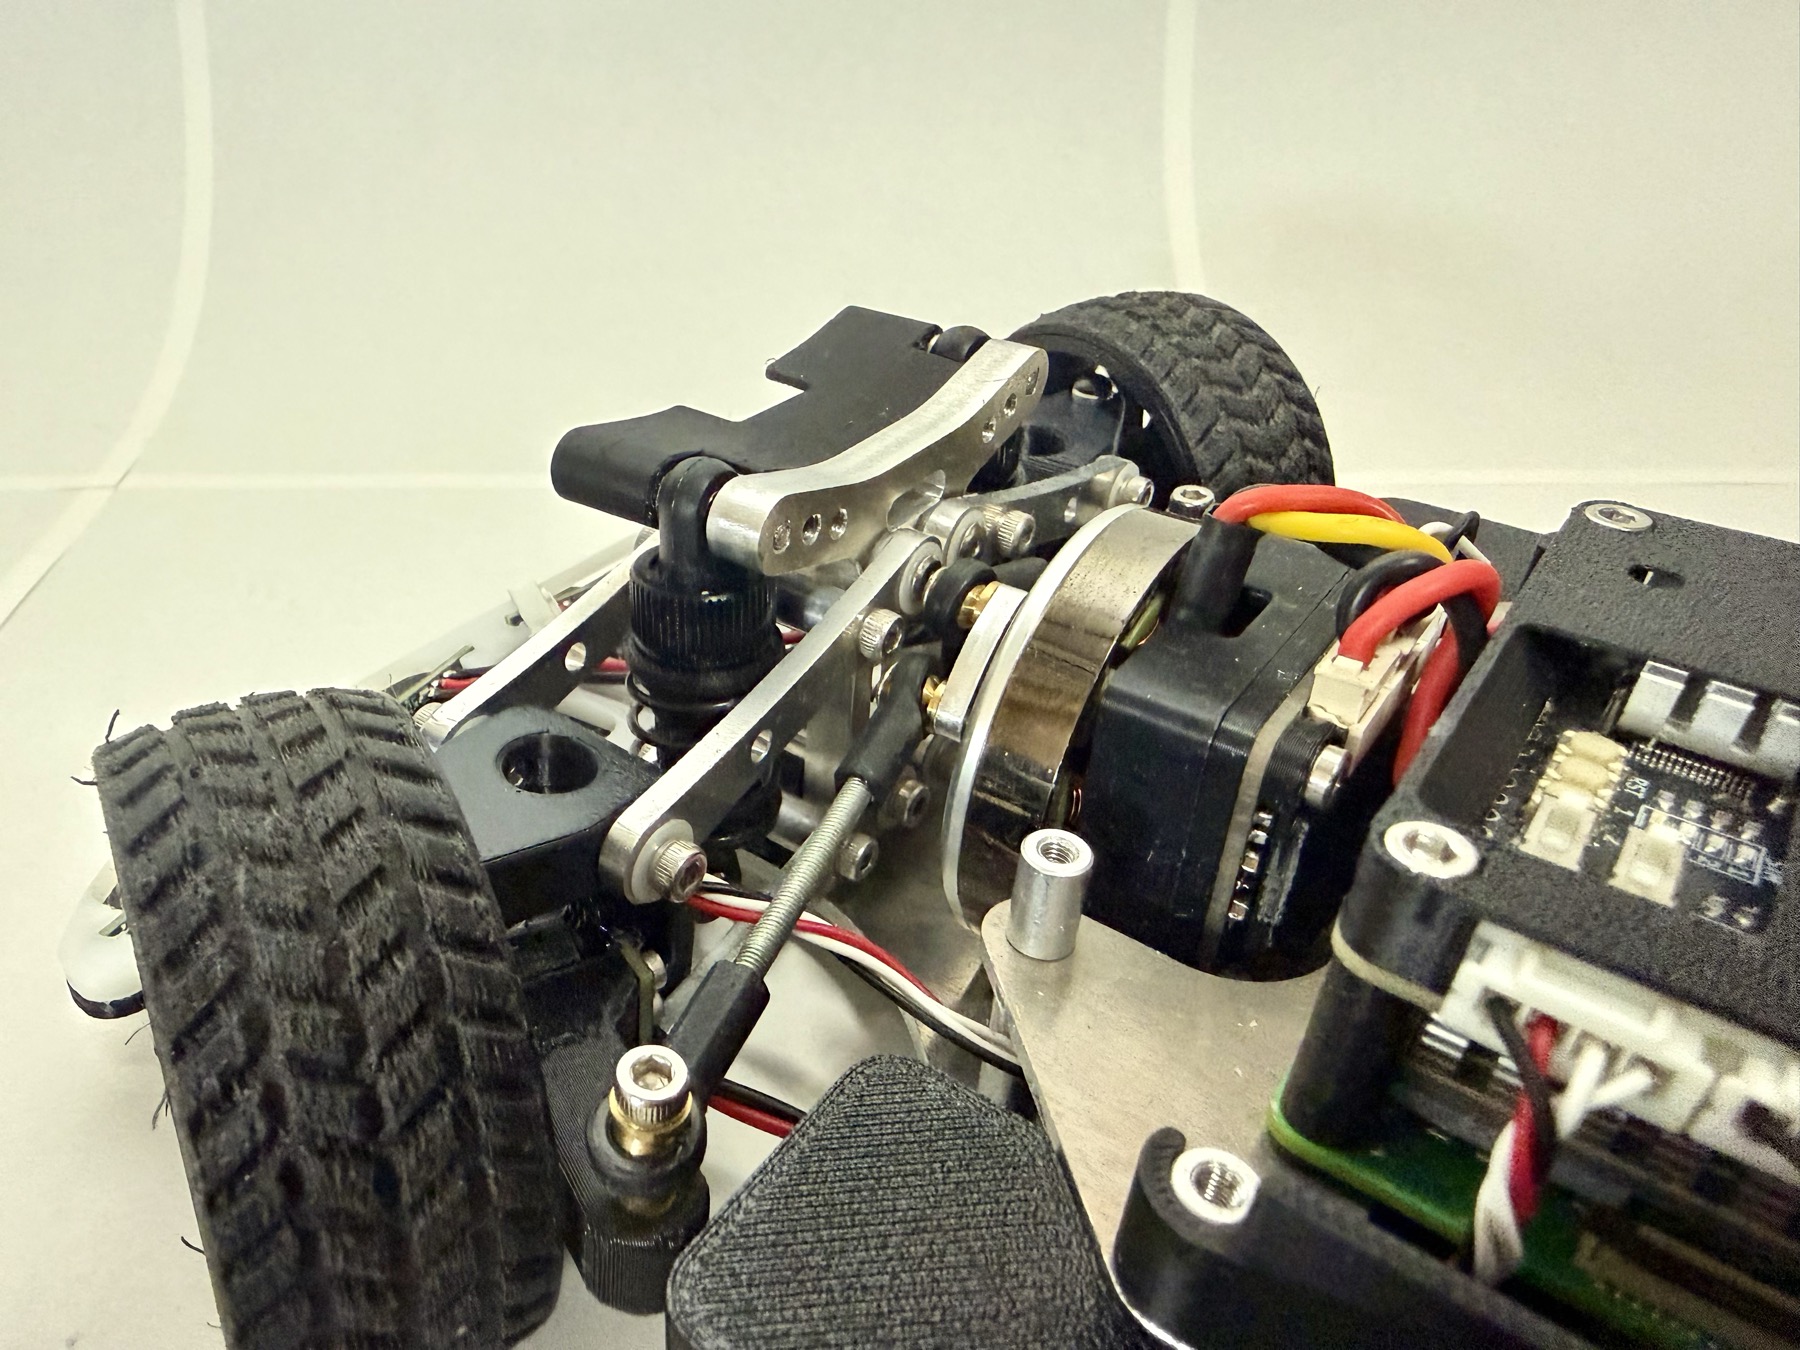
- ステアリングのモータは、後輪と同じ 5010 サイズの BLDC と同じ自作 MD 基板です。ラジコン用のサーボは使っていません。
- MD を位置モードで動かし、STM32 が「路面のタイヤの角度」と「モータの角度」を換算して指令します。
- モータの角度とタイヤの角度は比例しないので、実際に走らせて測った式で換算しています。
しくみ
サーボではなく BLDC を使う
ステアリングにも、後輪と同じインホイールユニットのモータと MD を使っています(インホイール・ダイレクトドライブ)。 同じ部品を使い回せることに加えて、MD の位置制御・電流制限・温度監視・通信の仕組みを、そのままステアリングにも使えます。
| 後輪 | ステアリング | |
|---|---|---|
| モータ | 5010 360 KV | 5010 360 KV |
| モータドライバ | 自作 MD(V4) | 自作 MD(V4) |
| MD のモード | トルク | 位置 |
| STM32 とのつなぎ | USART3(左)・UART4(右) | USART2 |
モータの角度とタイヤの角度は比例しない
モータの角度は、リンク機構を介してタイヤの向きに変わります。 リンク比はおよそ 0.5 で、モータの可動域 ±60° に対して、タイヤ側はおよそ半分しか切れません。 ただし比例ではなく、中立付近では 0.5 倍よりわずかによく切れ、大きく切るほど切れ方が鈍くなる非線形の特性があります。
リンクの形が複雑で、設計図から換算式を出すのは難しいため、低速で円を描いて走り、その曲率から測りました(vehicle.toml)。
| 記号 | 意味 | 値(2026-10-20 の校正) |
|---|---|---|
| \(\delta\) | 路面舵角(タイヤの向き) [rad] | |
| \(\theta_\text{motor}\) | ステアリングモータの角度 [rad] | |
| \(g\) | 1 次の係数(steer_link_gain) |
1.101 |
| \(c\) | 3 次の係数(steer_link_cubic) |
−0.731 |
| 最大路面舵角 | モータの可動域を上の式に通した値(max_steer) |
0.472 rad(約 27.0°) |
STM32 がこの式で、指令(路面舵角 → モータ角)と報告(モータ角 → 路面舵角)の両方を換算します。 Raspberry Pi 側は、常に実際のタイヤの角度で考えればよくなっています。
設計の詳細
直進の中心を覚える
モータの角度センサは絶対角ですが、「どこが直進か」は組み立てによって変わります。 STM32 のボタン 1 を押しながら起動すると、そのときのステア角を直進の中心として Flash に保存します。 中心が未較正の間は、駆動電源を入れず舵角も指令しません(構成と制御周期、安全層)。
切る速さを制限する
上位の舵角指令は、STM32 が舵角速度の上限でレート制限してから MD に渡します(既定 0.5 rad/s。指令に値が載ればそれを使う)。 走行が許可されていない間は、最後に送った角度を MD に保持させ続けます(安全層)。
据え切りで過熱させない
止まったままハンドルを切り続けると(据え切り)、タイヤと路面の摩擦に逆らって MD が電流を流し続け、ステアリングの MD が過熱します。
そこで、自動運転の計画側は、停車を確認してから一定時間がたつと舵を中立へ戻します(raspi/auto/base.py の StandstillSteer)。
MD 側にも 60 °C の過熱保護があります(自作モータドライバ)。
さらに深く
出典: 構成は開発者への聞き取り(2026-11-09)。換算式と値は vehicle.toml の [control](steer_link_*)と max_steer。MD との接続は STM32 ファームの CLAUDE.md。据え切りの扱いは raspi/auto/base.py。